실제 로봇에서 전류 토크를 점검하고 6축 마찰을 식별한 뒤, 마찰 보상과 처짐 보상의 효과를 각각 비교했다. 처짐 보상 시험에서는 사각형의 경로 형상 오차 RMS가 0.874 → 0.286 mm, 원은 0.454 → 0.288 mm로 줄었다.
아래 위치 결과는 관절 엔코더와 같은 모델의 순기구학(FK)으로 계산했다. 외부 측정기로 확인한 TCP 절대 정확도는 아니다. 마찰 시험과 처짐 시험은 날짜·조건·반복 횟수가 다른 별도 실험이다.
결과 요약
| 실험 | 경로 | 비교 지표 | OFF → ON |
|---|---|---|---|
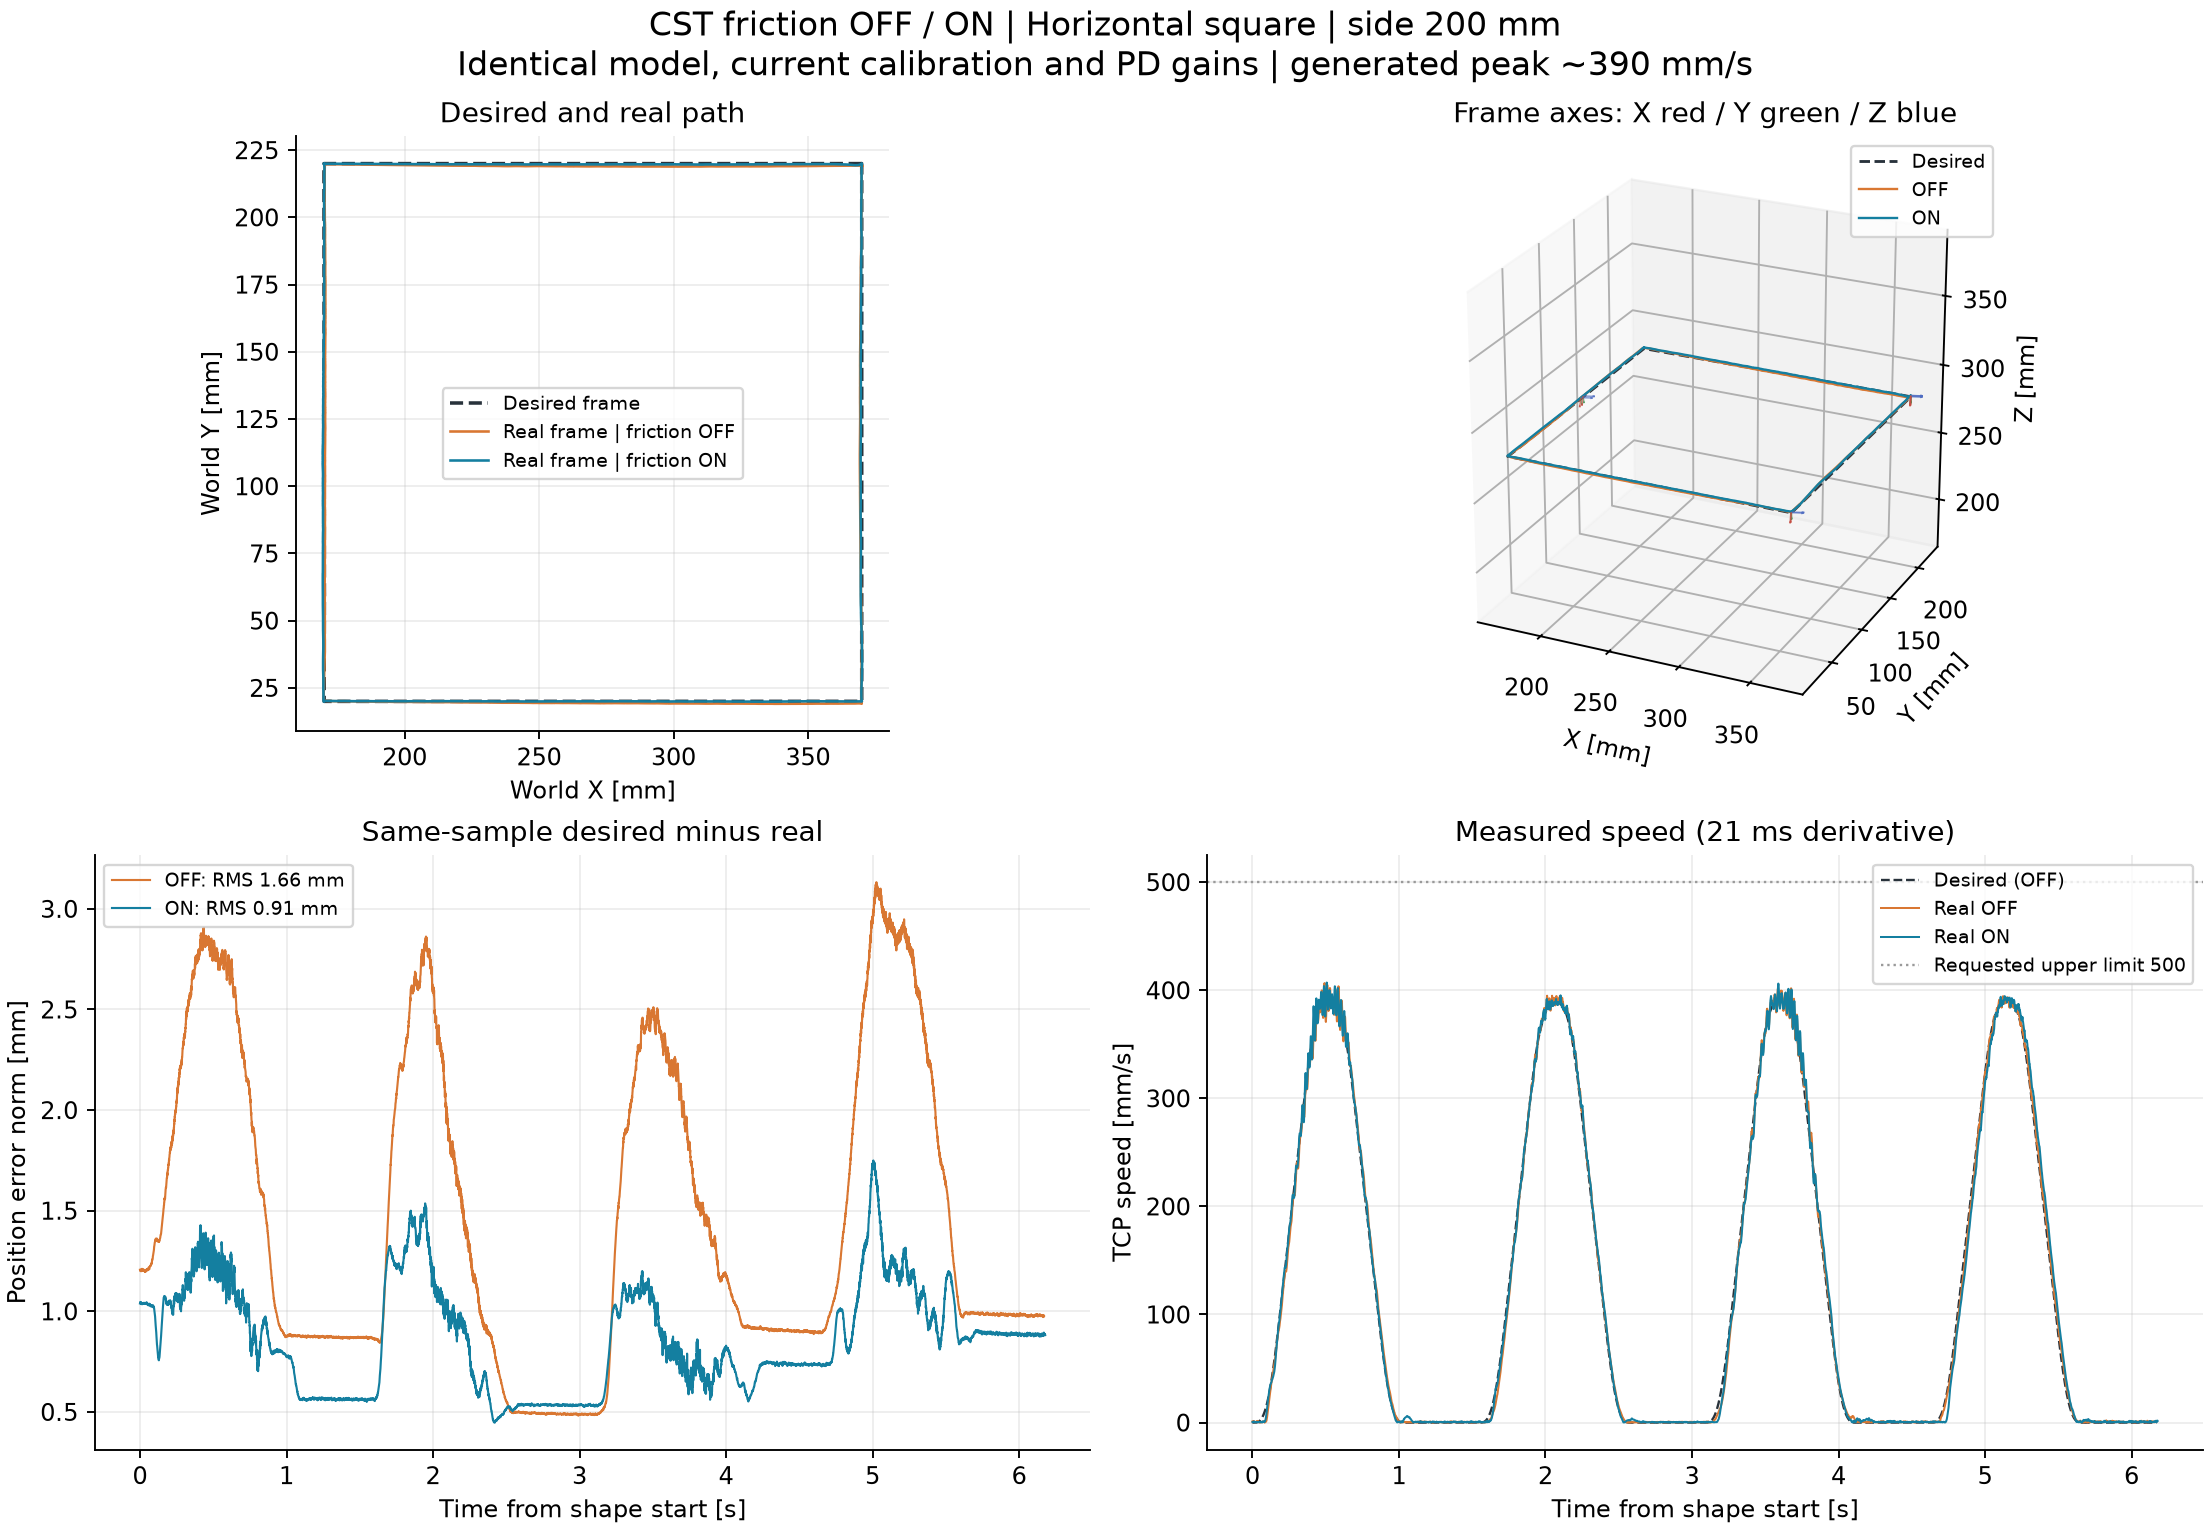
| 마찰 보상 · 10월 26일 | 사각형 200 mm, XY | 위치 추종 RMS | 1.66 → 0.91 mm |
| 마찰 보상 · 10월 26일 | 원 지름 100 mm, XZ | 위치 추종 RMS | 1.31 → 0.87 mm |
| 처짐 보상 · 10월 29일 | 사각형 200 mm, XY | 경로 형상 오차 RMS | 0.874 → 0.286 mm |
| 처짐 보상 · 10월 29일 | 원 지름 100 mm, XZ | 경로 형상 오차 RMS | 0.454 → 0.288 mm |
위치 추종 오차는 같은 시각의 목표와 실제 위치 차이, 경로 형상 오차는 실제 위치에서 목표 도형까지의 거리다. 그래프를 누르면 원본 크기로 볼 수 있다.
전류 토크 보정
정지 자세별로 실제 PD 피드백 토크를 분리해 모델 중력과 비교하고 J2·J3·J4·J5를 점검·보정했다. J6은 접근 이력에 따른 편차가 커 기존 계수를 유지했다. 이 과정은 모델을 기준으로 한 정합성 확인이며, 독립 토크 센서에 대한 절대 교정은 아니다.
최신 실측: 전류 토크와 모델·마찰 토크 비교
10월 29일 마지막 실측의 J3 사각형 경로를 사용했다. 같은 전류 토크를 강체 모델만으로 비교했을 때와, 모델에 실제 적용한 마찰 보상 토크를 더했을 때를 나란히 표시했다. 전류 토크에서 PD를 빼지 않았다.
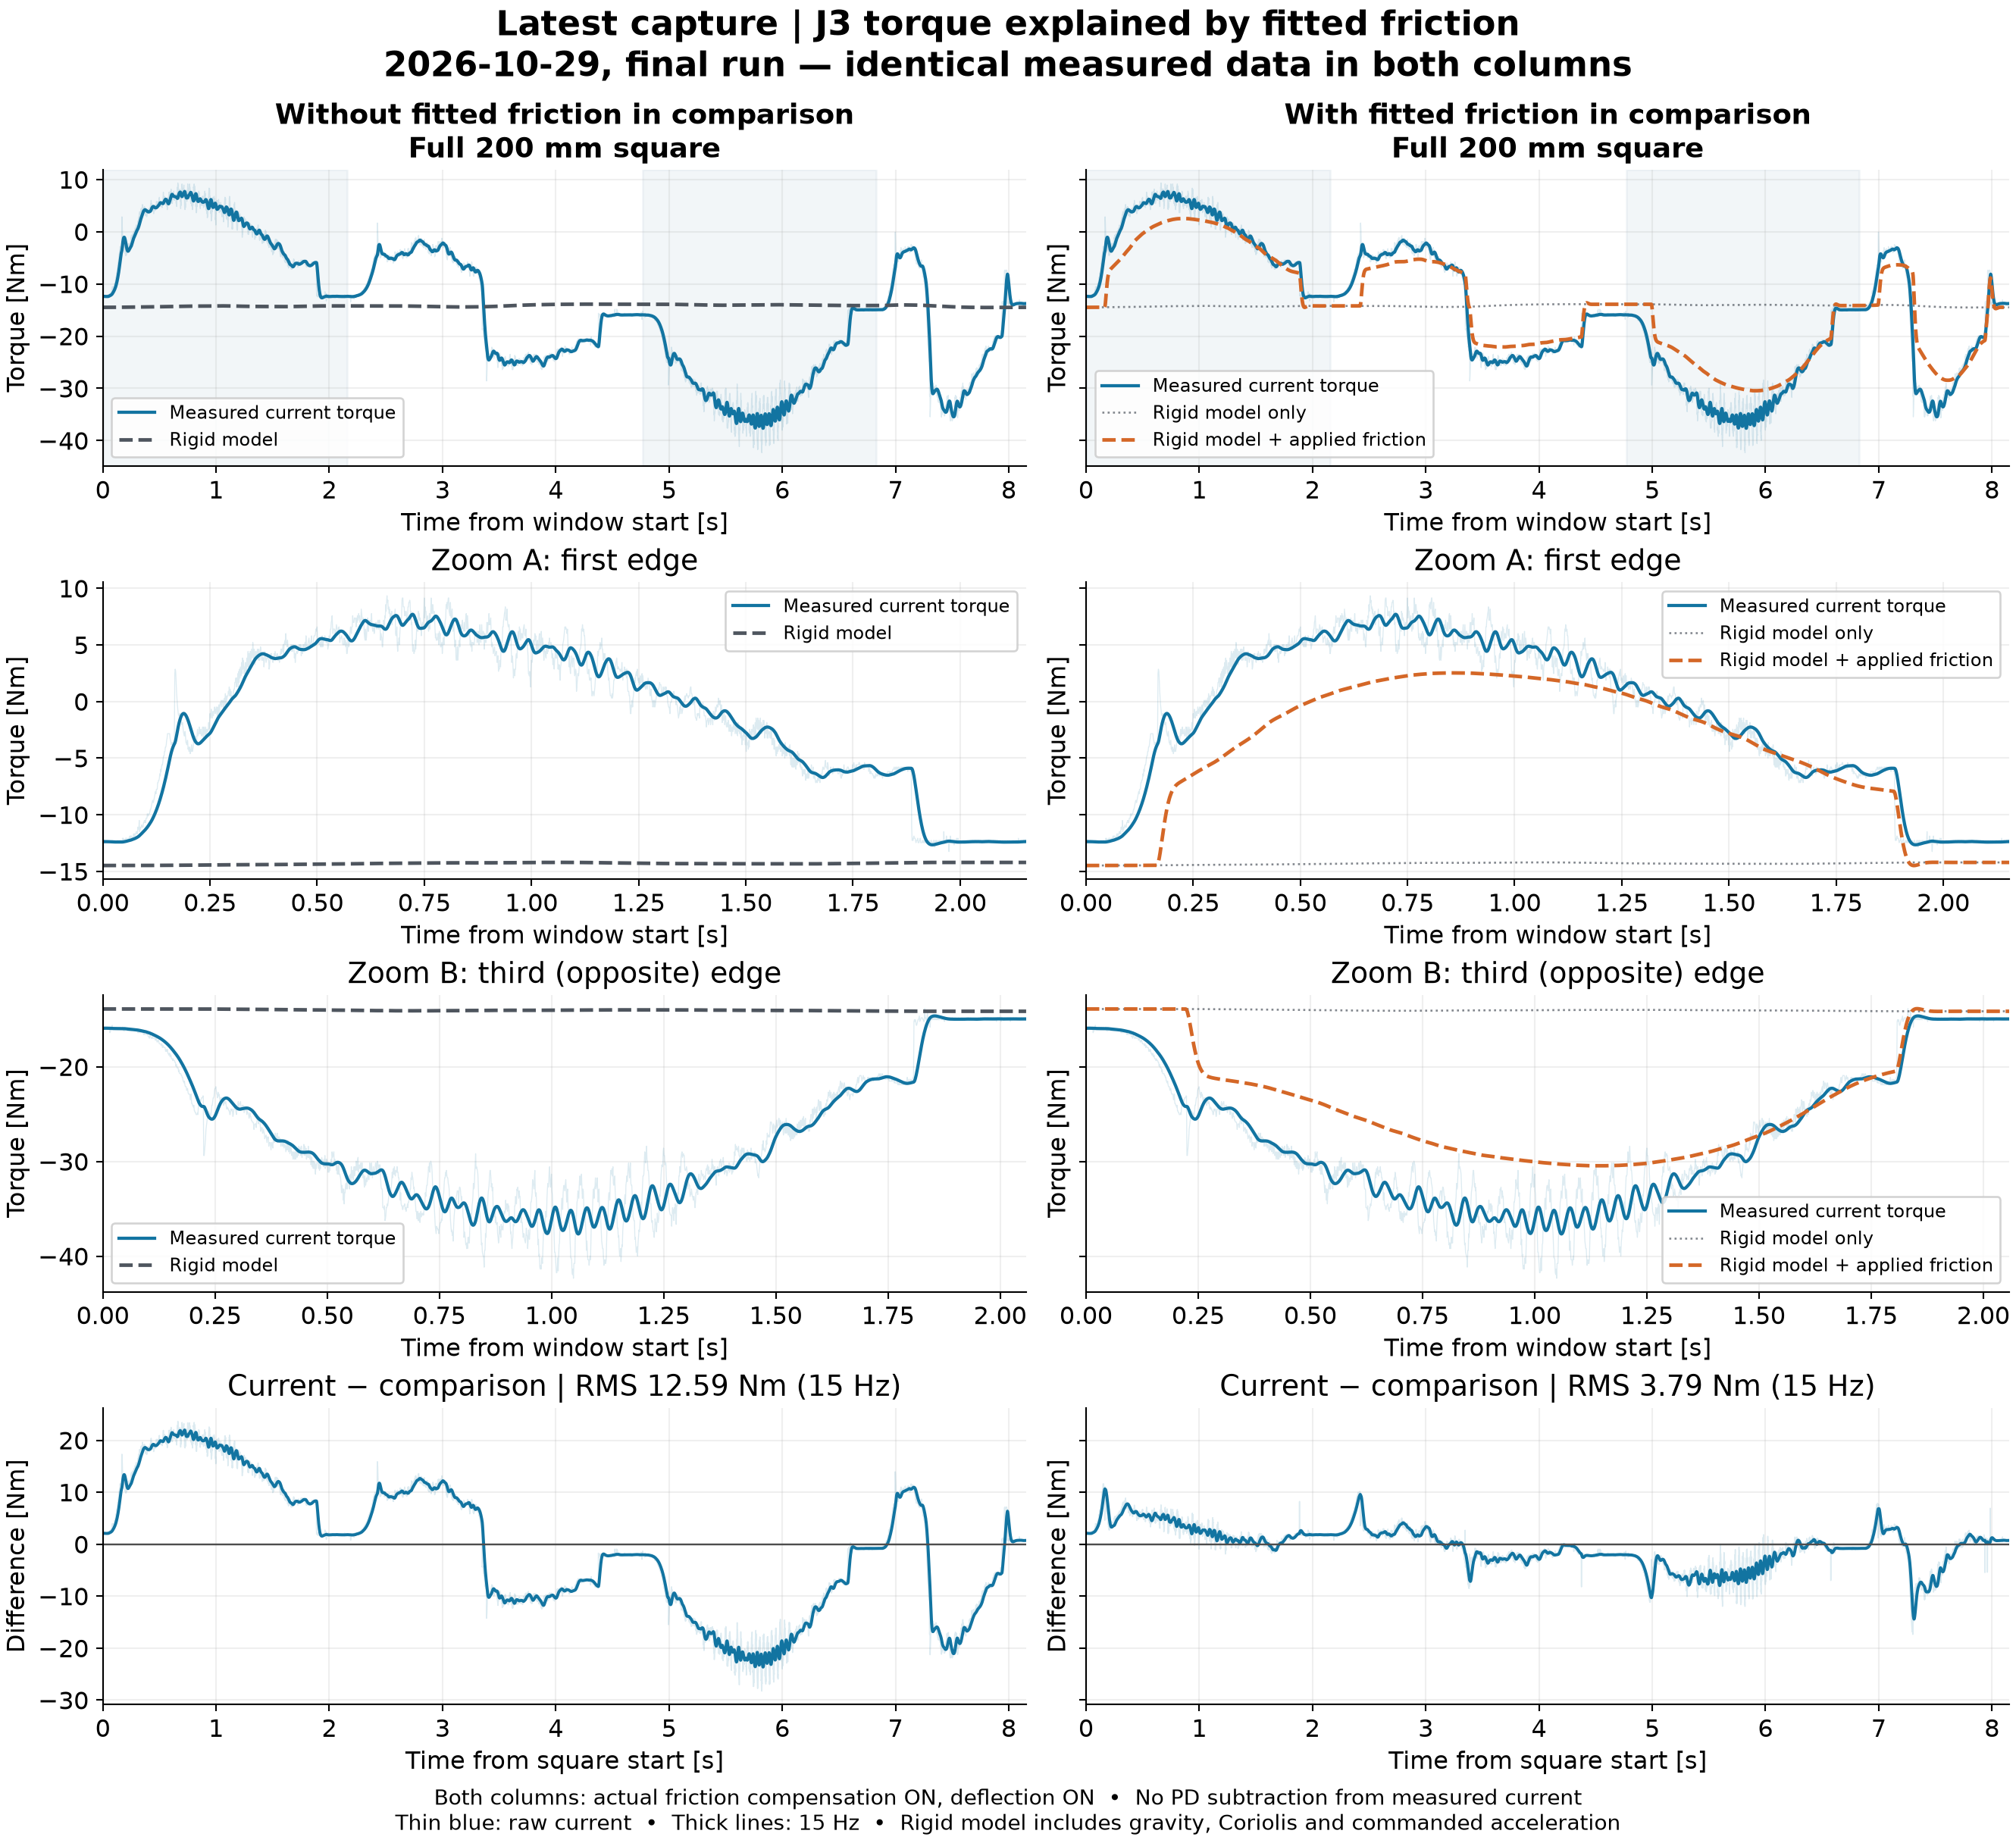
| 전류 토크와 비교한 대상 | 원신호 차이 RMS | 15 Hz 필터 후 차이 RMS |
|---|---|---|
| 강체 모델 | 12.63 Nm | 12.59 Nm |
| 강체 모델 + 마찰 보상 토크 | 3.93 Nm | 3.79 Nm |
15 Hz 기준 차이 RMS가 69.9% 감소했다. 전체 경로와 첫째·셋째 변을 확대했으며 가감속·반전에서 남는 잔차도 표시했다. 모델은 실제 관절 자세·속도와 목표 가속도를 사용한 강체 역동역학 토크다.
6축 마찰 모델 피팅
저속부터 설정 최고속도까지 정·역방향으로 수집했다. 같은 관절 위치에서 전류 토크와 강체 모델 토크의 잔차를 양방향으로 비교해, 방향에 따라 부호가 바뀌는 마찰 성분을 피팅했다. 방향 공통 편향은 제외하고 Coulomb·Stribeck·3차 점성항을 사용했다.
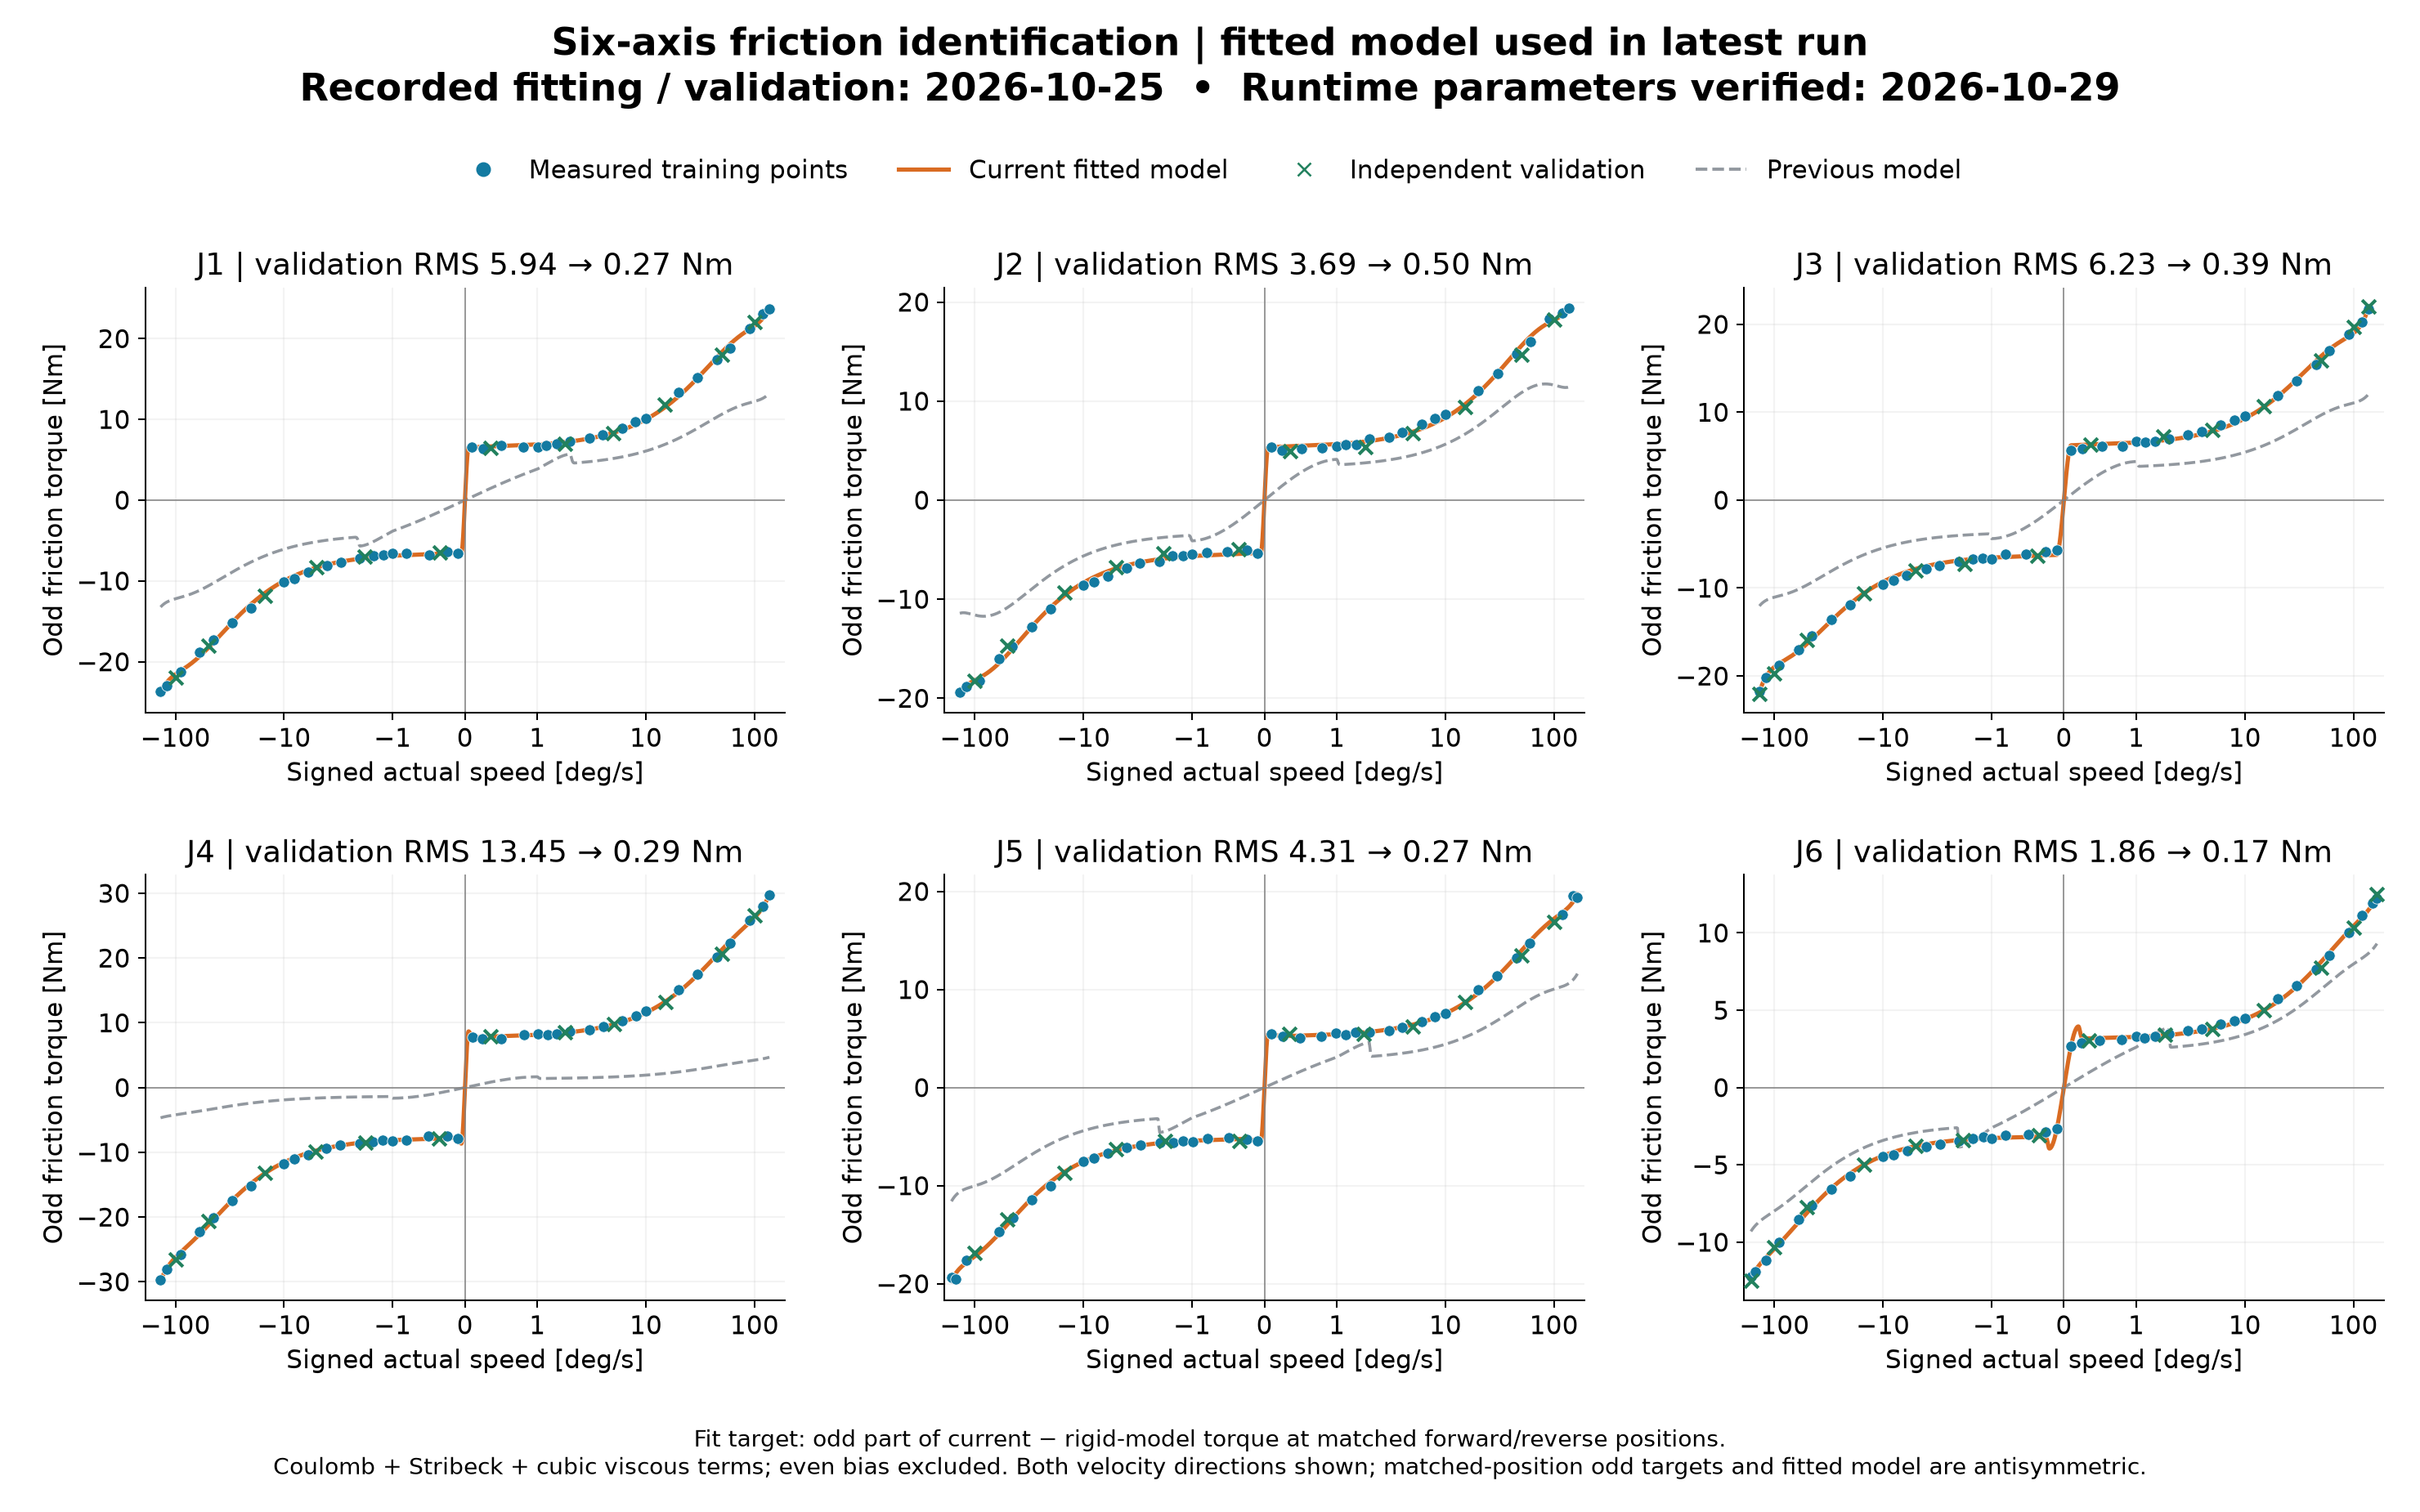
피팅 수집·독립 검증은 10월 25일에 진행했다. 위 6축 계수는 10월 29일 마지막 운전 설정과 모두 일치한다. 별도 검증 RMS는 J1 0.27, J2 0.50, J3 0.39, J4 0.29, J5 0.27, J6 0.17 Nm였다. 이 값은 위치를 맞춰 분리한 마찰 성분에 대한 오차로, 앞 절의 전체 주행 토크 차이 RMS와 평가 대상이 다르다.
마찰 보상 OFF/ON: 실물 경로 비교
10월 26일에 모델·전류 보정·PD·처짐 보상을 고정하고 마찰 보상만 OFF/ON으로 바꿔 각 1회 주행했다. 수평 사각형은 한 변 200 mm(XY), 수직 원은 지름 100 mm(XZ)다.
수평 사각형
수직 원
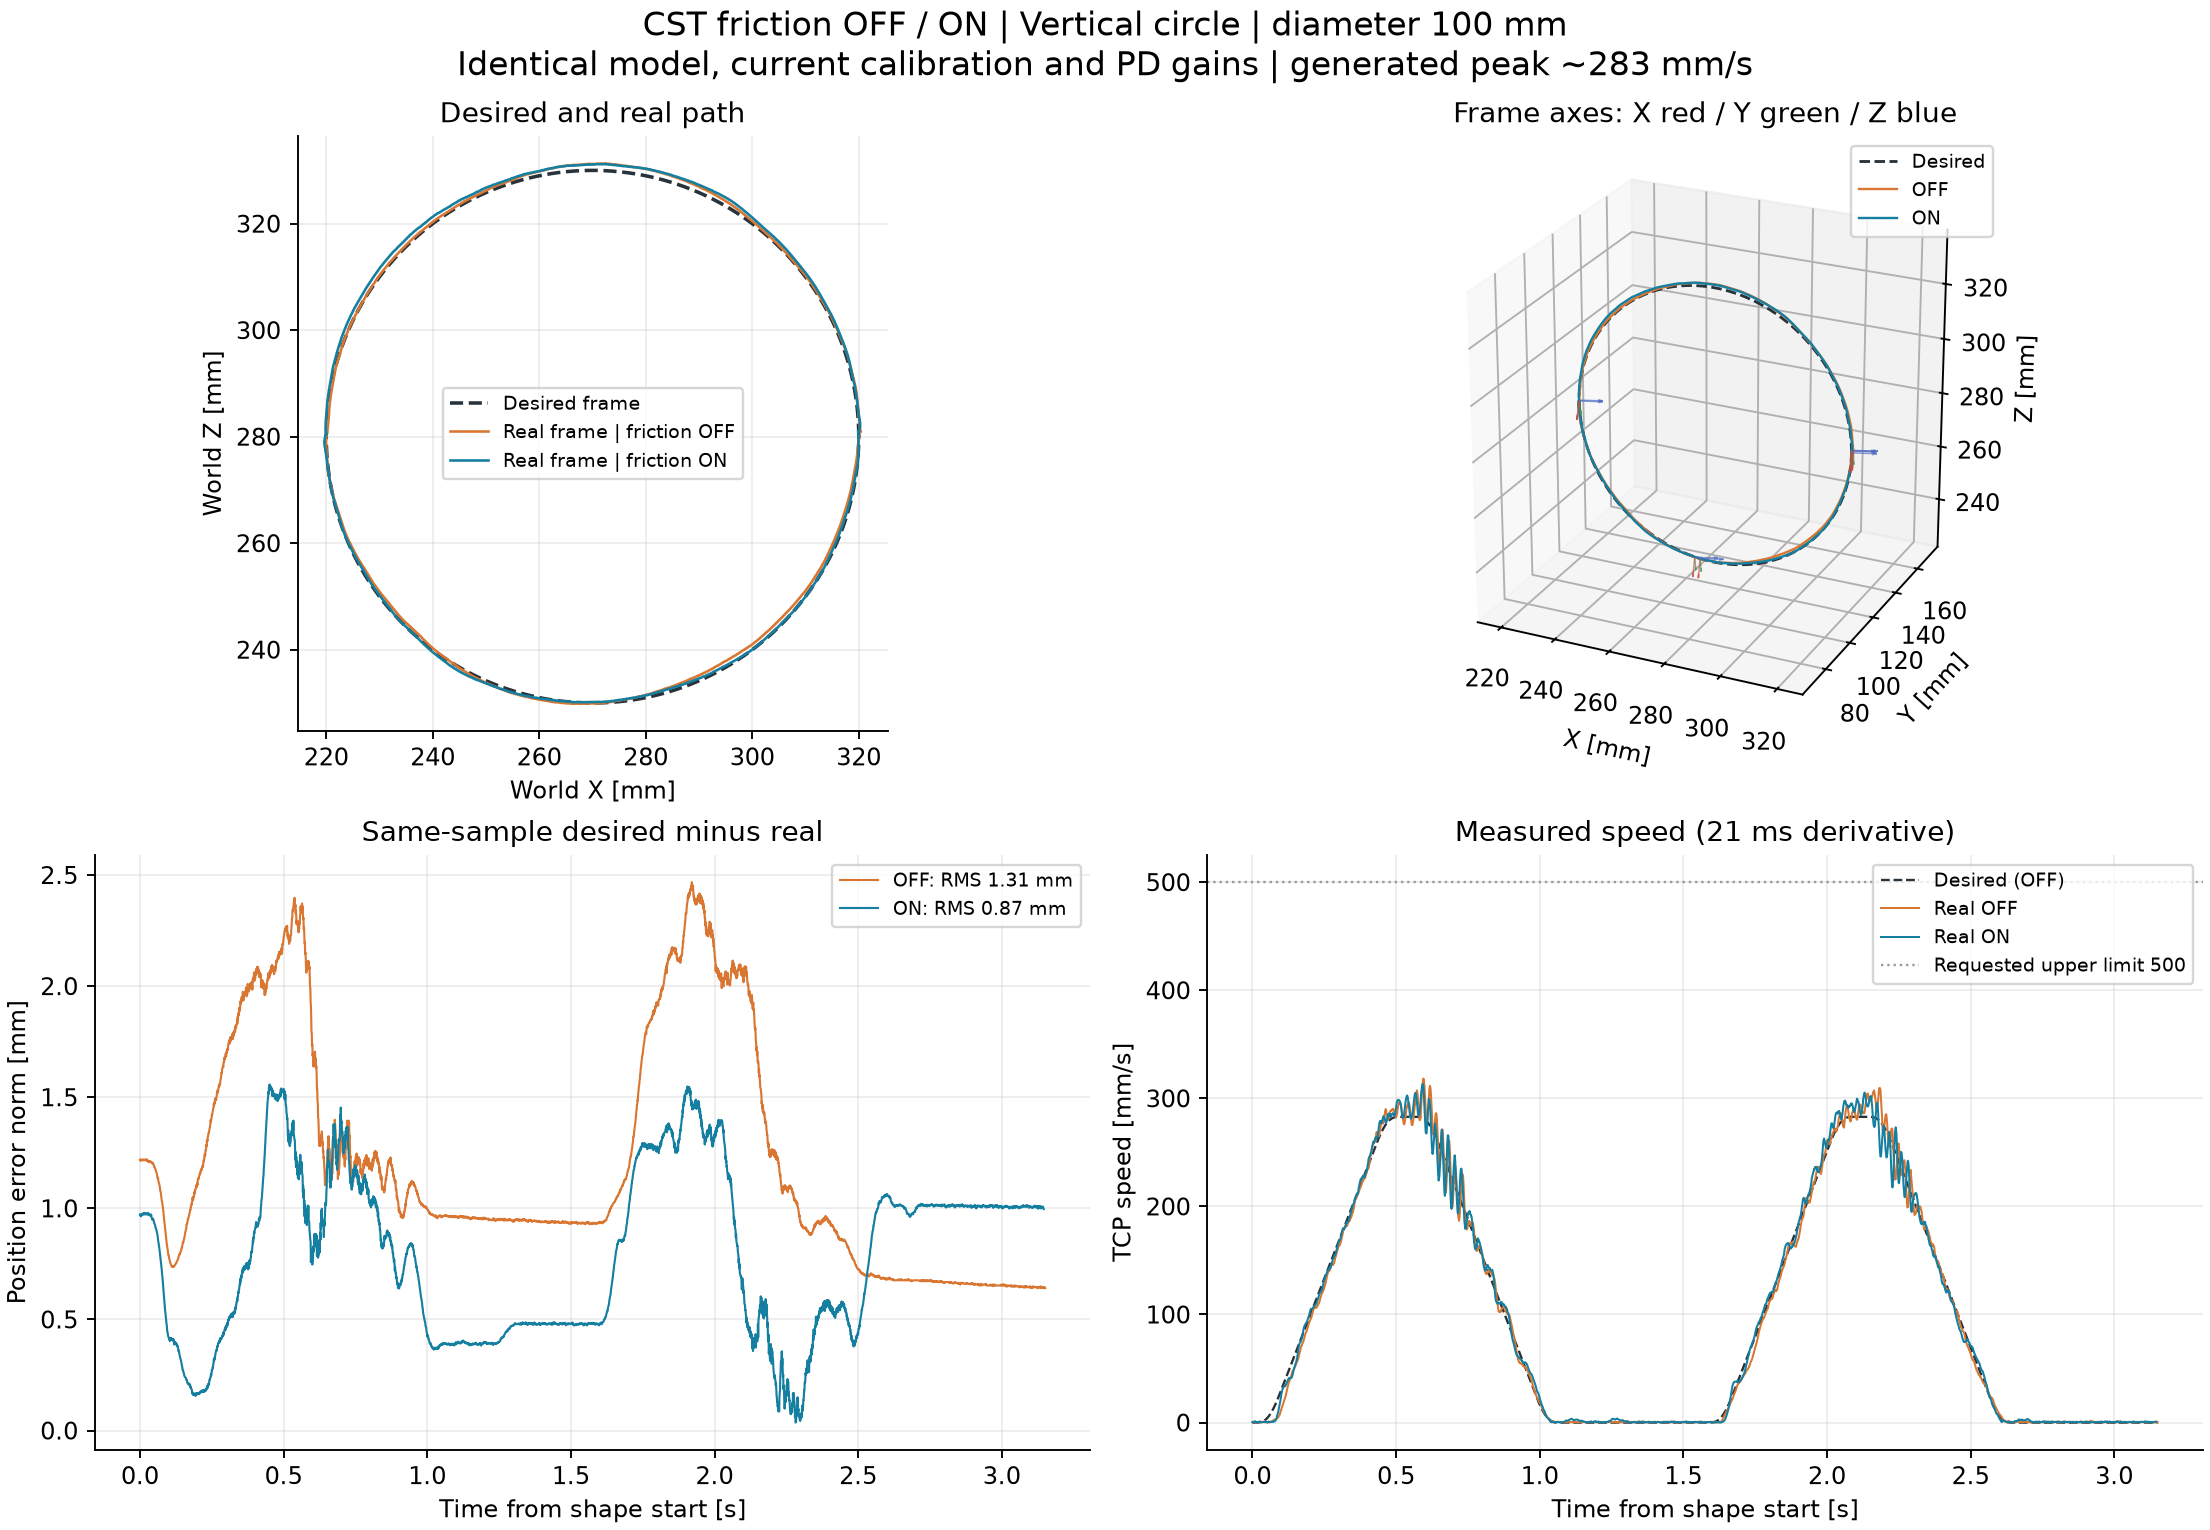
속도 입력 상한은 500 mm/s였지만, 가속도·저크 및 경로 길이·곡률 제약을 적용한 생성 최고속도는 사각형 약 390 mm/s, 원 약 283 mm/s였다. 실제 FK를 21 ms 국소 다항식으로 미분한 TCP 최고속도는 사각형 OFF/ON 약 407/407 mm/s, 원 약 318/313 mm/s였다. 500 mm/s 정속 시험으로 해석하지 않는다.
실물 영상
처짐 보상 OFF/ON: 같은 경로에서 반복 비교
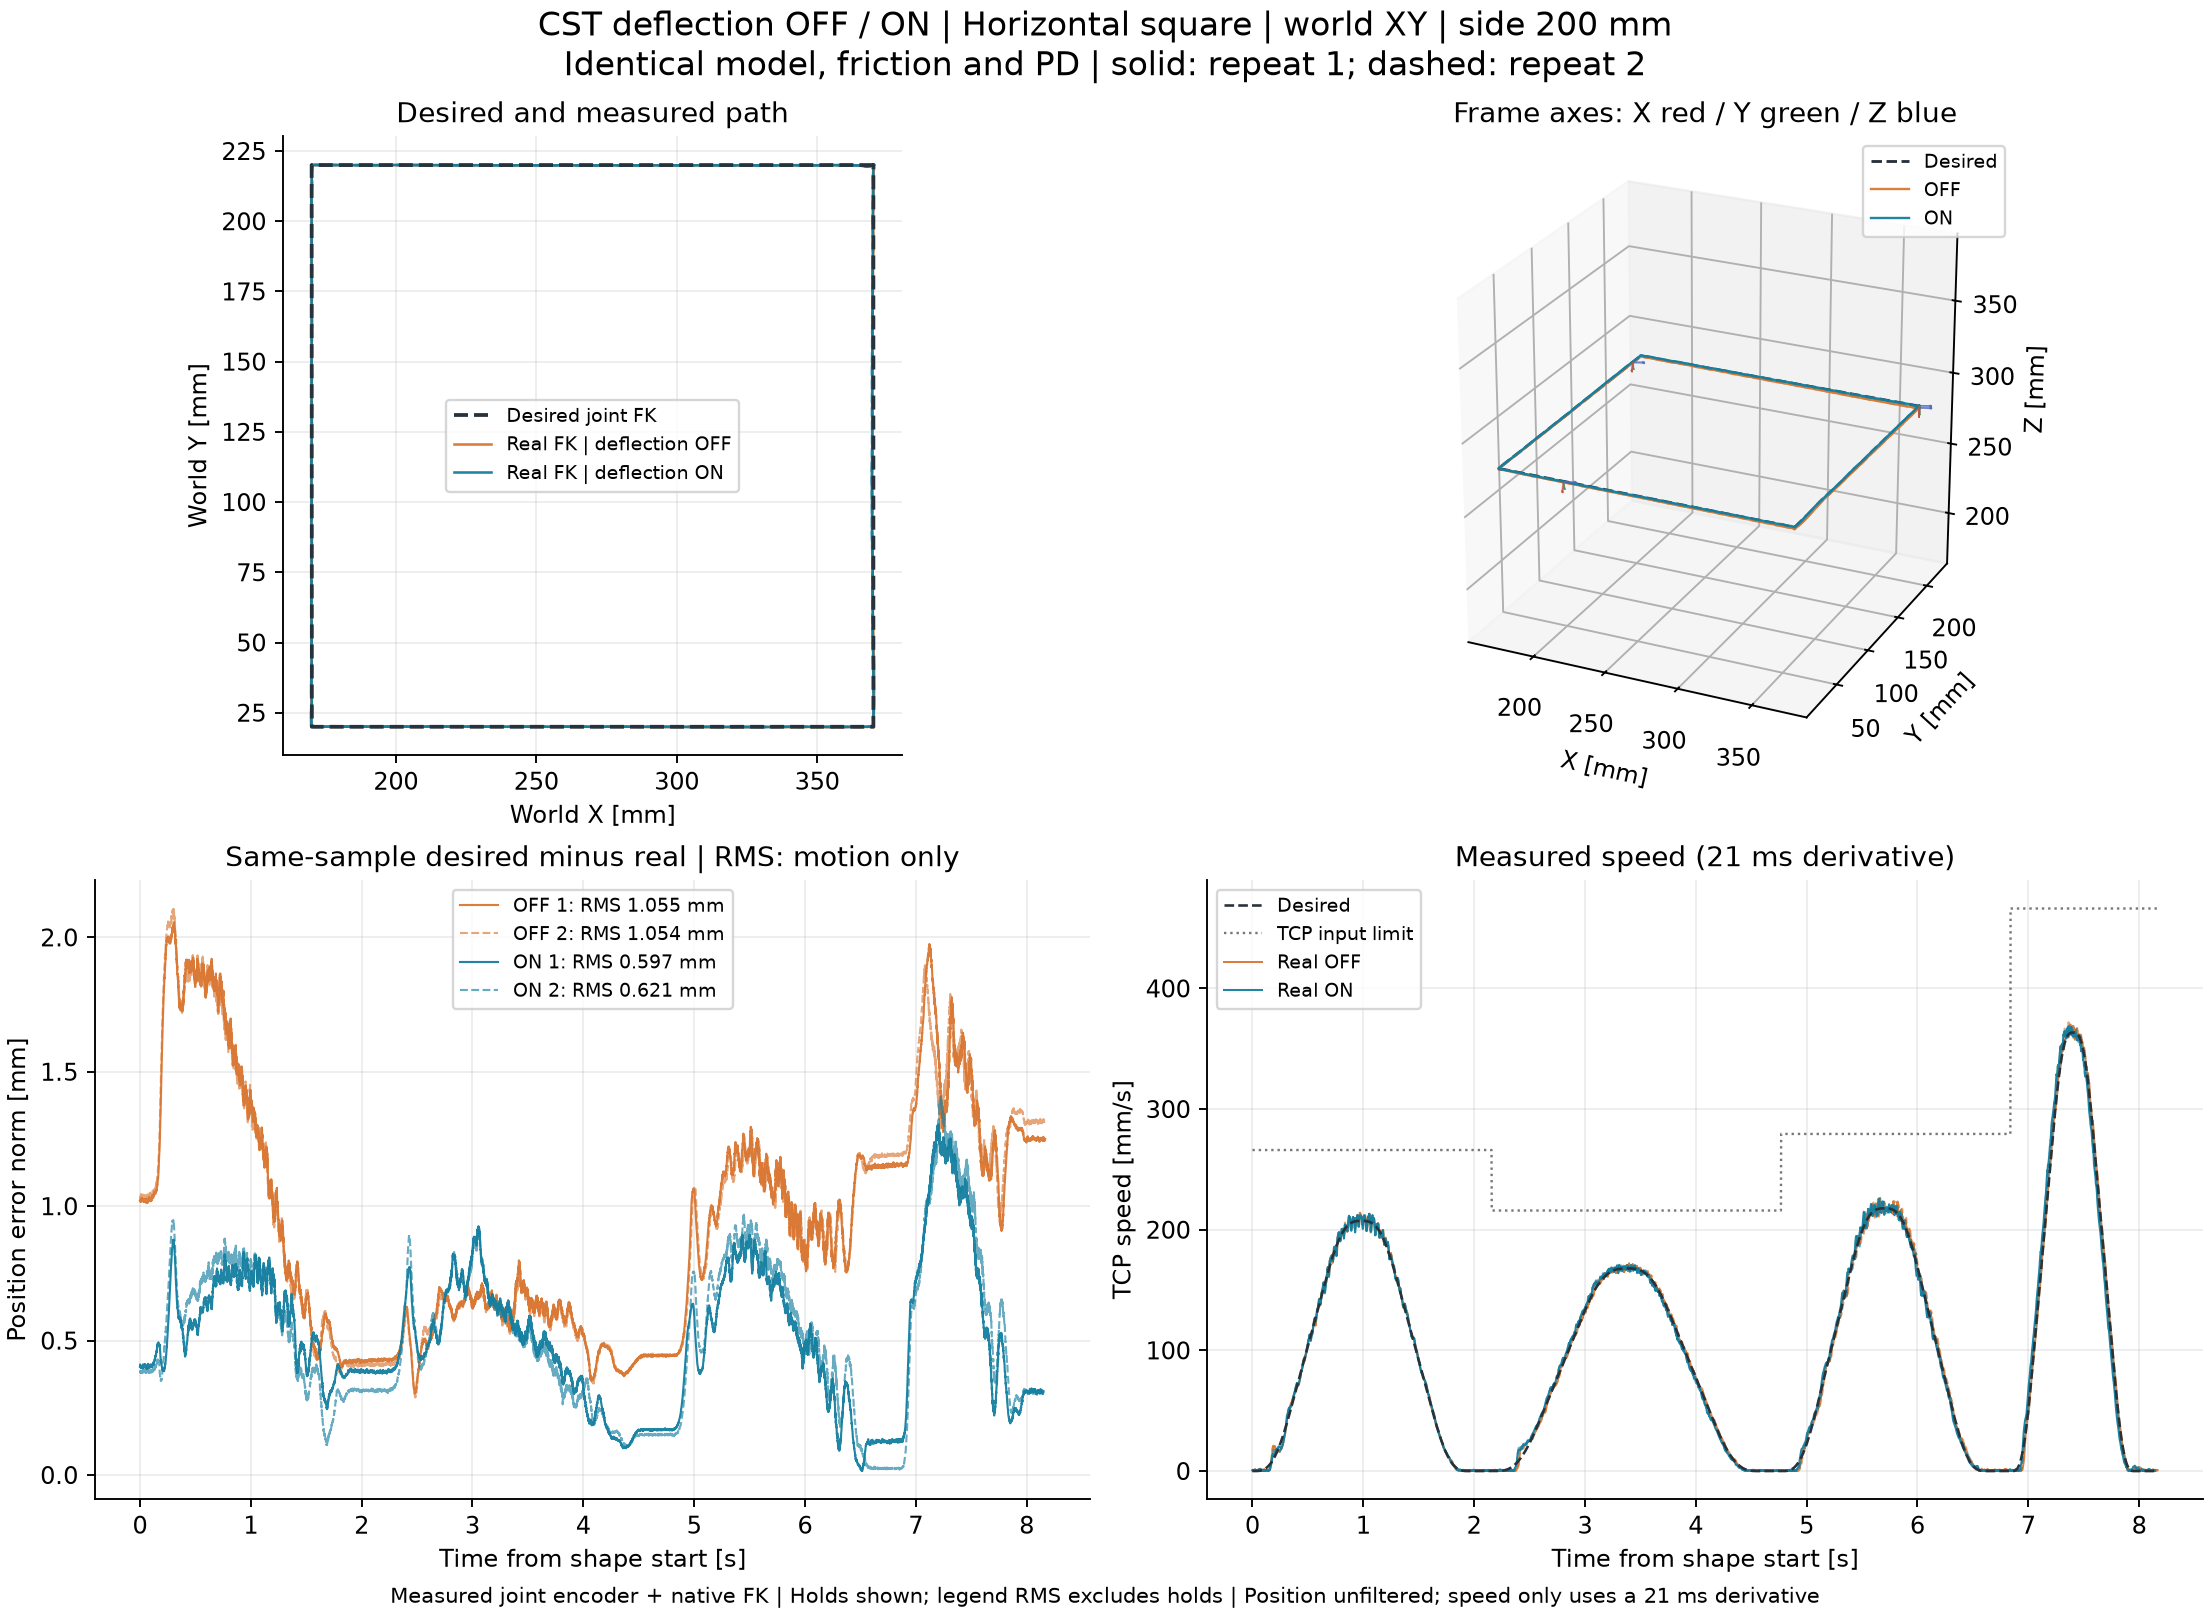
10월 29일에는 마찰·PD·모델을 고정하고 처짐 보상 유무만 바꿨다. 모터 위치·속도 목표에 토크에 따른 처짐을 반영한 조건과, 관절 위치·속도 목표를 그대로 전달한 조건을 ON → OFF → OFF → ON, 조건별 2회 실행했다. 관절 속도 실측 피크는 설정 최대의 46.6%였다.
| 경로 | 위치 추종 RMS, OFF → ON | 경로 형상 오차 RMS, OFF → ON |
|---|---|---|
| 사각형 200 mm, XY | 1.055 → 0.609 mm · 42.3% 감소 | 0.874 → 0.286 mm · 67.2% 감소 |
| 원 지름 100 mm, XZ | 1.005 → 0.596 mm · 40.7% 감소 | 0.454 → 0.288 mm · 36.7% 감소 |
수평 사각형
수직 원
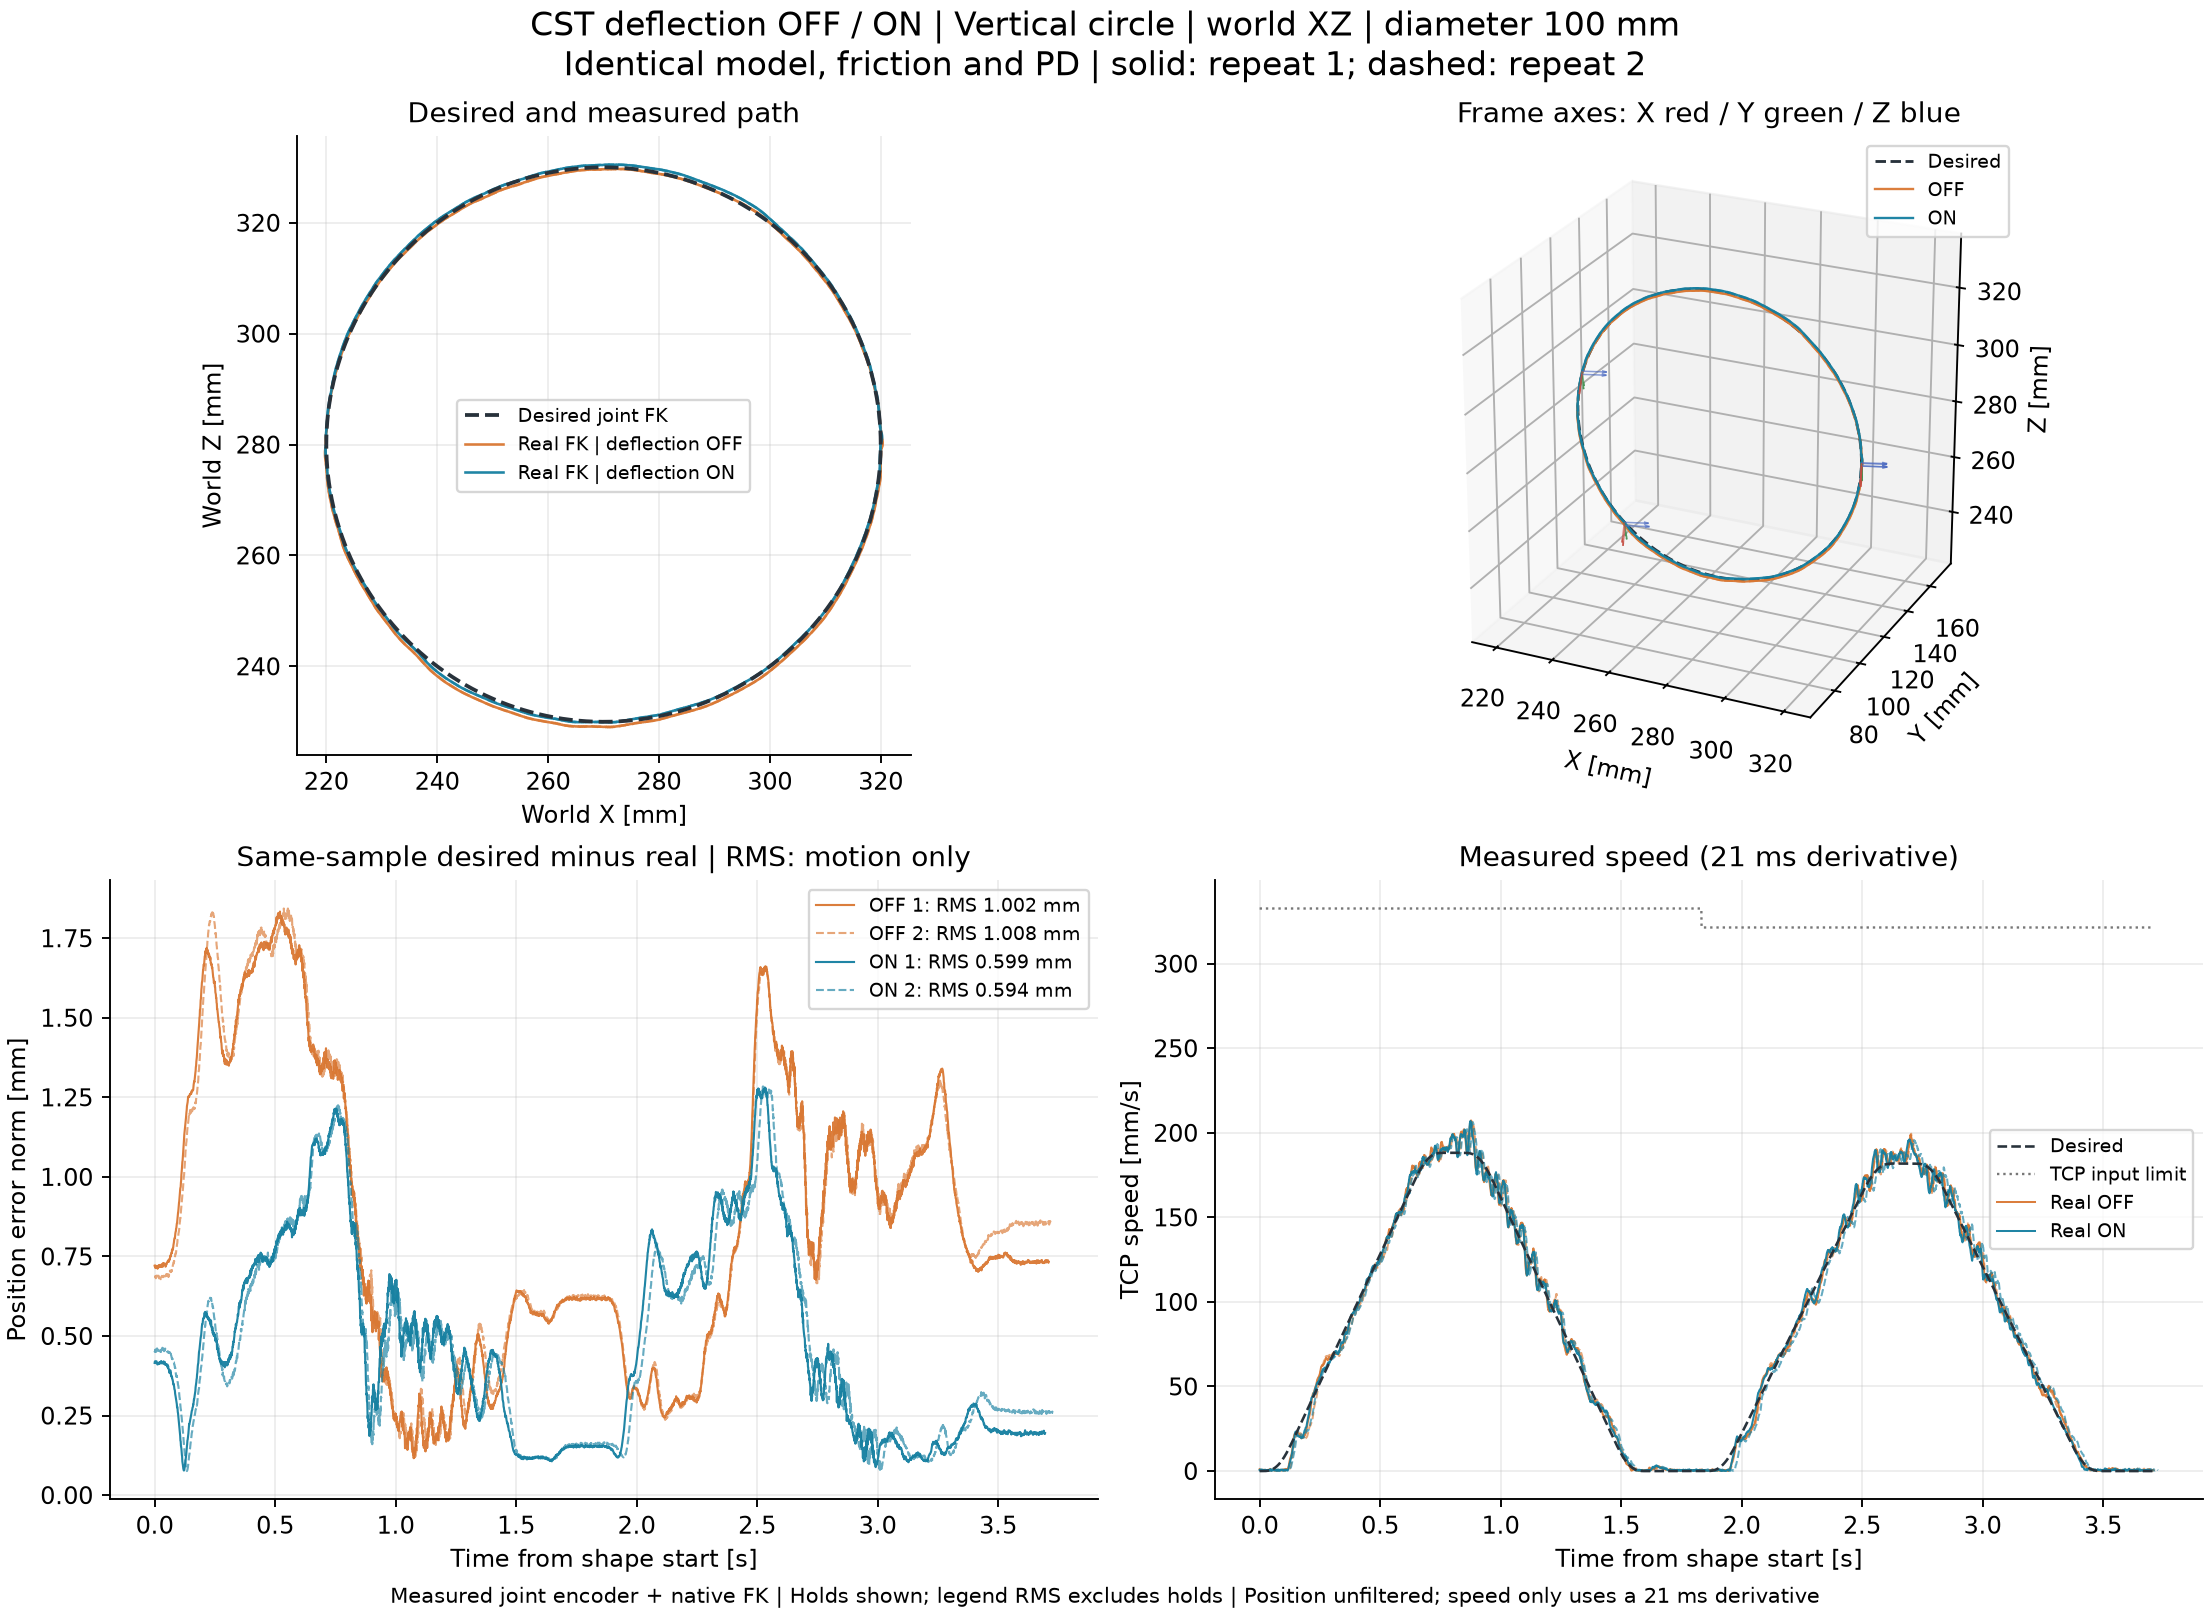
그래프에는 정지 구간을 표시했고, 처짐 비교의 RMS에서는 준비·진입·정지·복귀를 제외했다. 이 결과는 해당 모델·속도·자세·부하에서 관측한 반복 측정이며, 외부 계측 기반 절대 정확도나 통계적 인수 검증을 뜻하지 않는다.