C++로 직선·원호 모션을 생성하고, 실제 로봇에 연결해 동작을 시연했다. 위치와 자세의 경로를 구성하고 속도·가속도·저크 제한을 반영해 시간에 따른 목표를 만들었다.
실물 시연
구현한 내용
- 시작·도착 위치를 잇는 직선 경로를 생성했다.
- 시작·경유·도착점을 지나는 원호 경로를 생성했다.
- 위치와 자세의 진행을 맞추고, 운동 제한을 반영한 시간 계획을 적용했다.
- C++ 출력 표본을 그래프로 확인한 뒤 실물 동작에 연결했다.
경로 결과
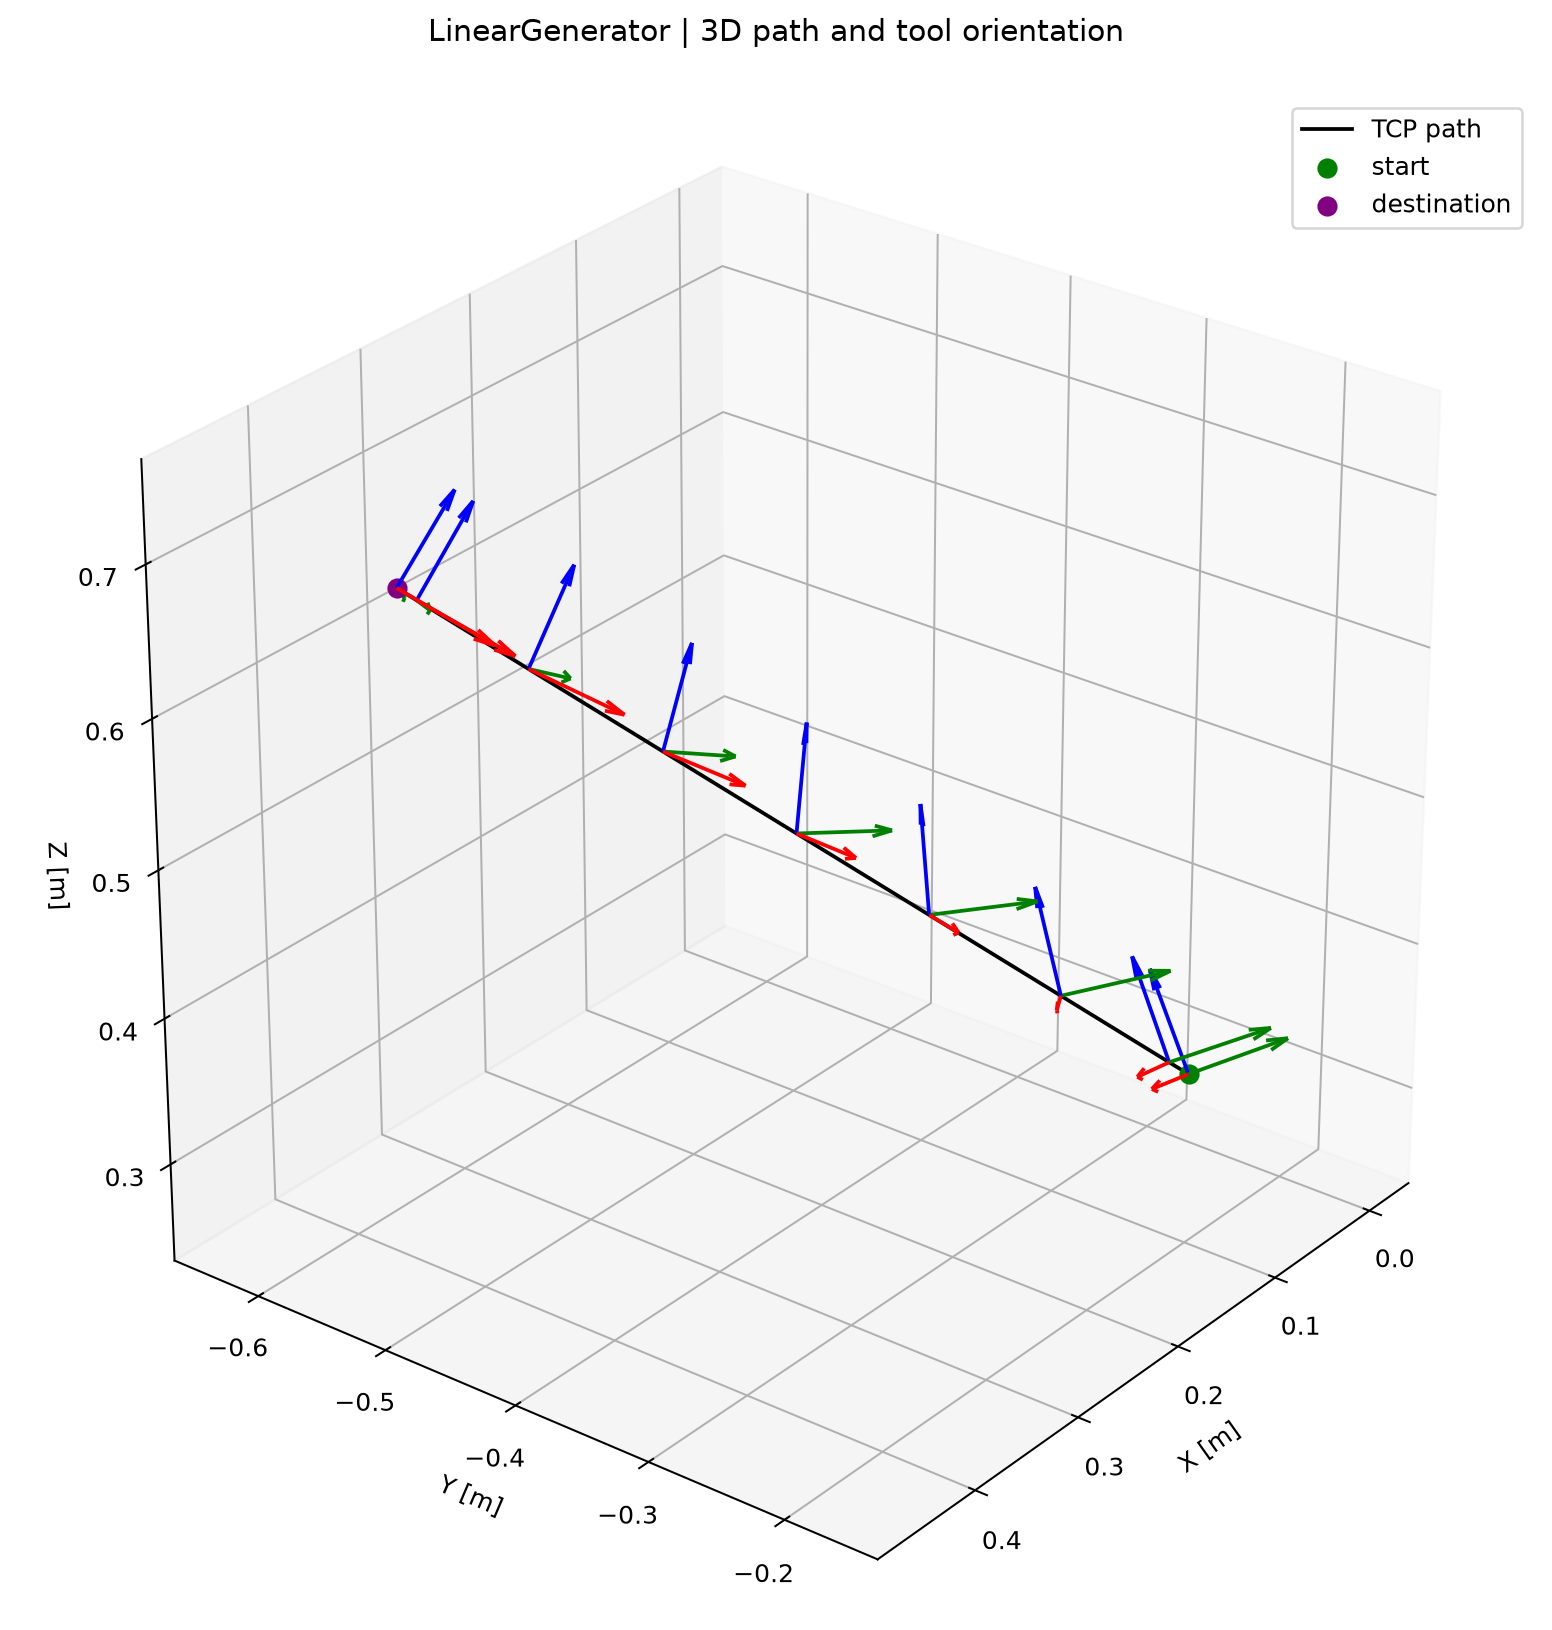
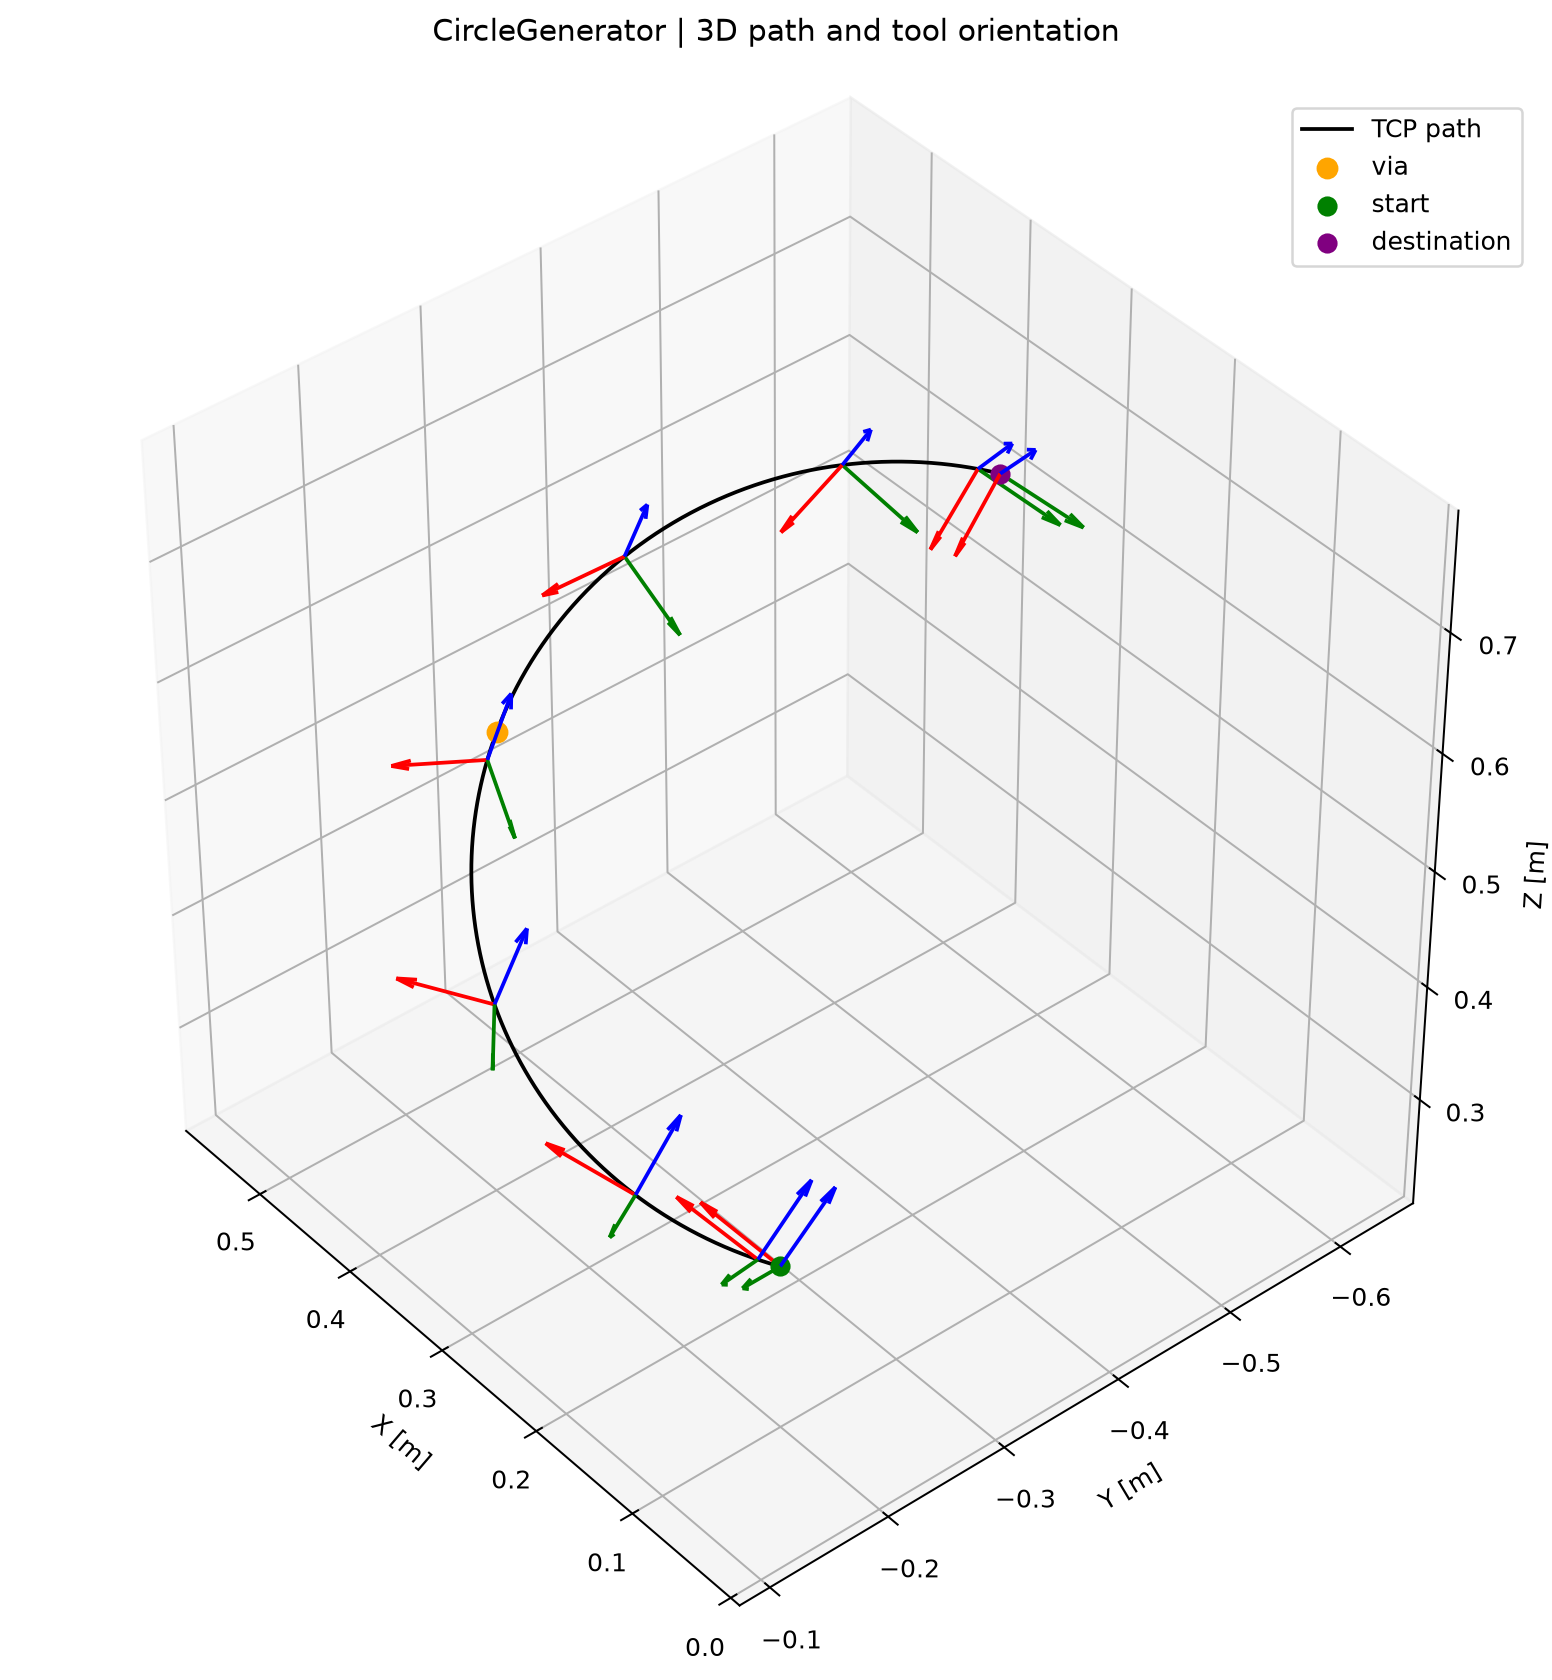
그래프는 모션 생성 결과이고, 영상은 실제 로봇에 연결한 시연이다. 원호 모션은 제한을 보수적으로 처리하는 방식으로 구현했다.
TOPP 시간 계획 결과
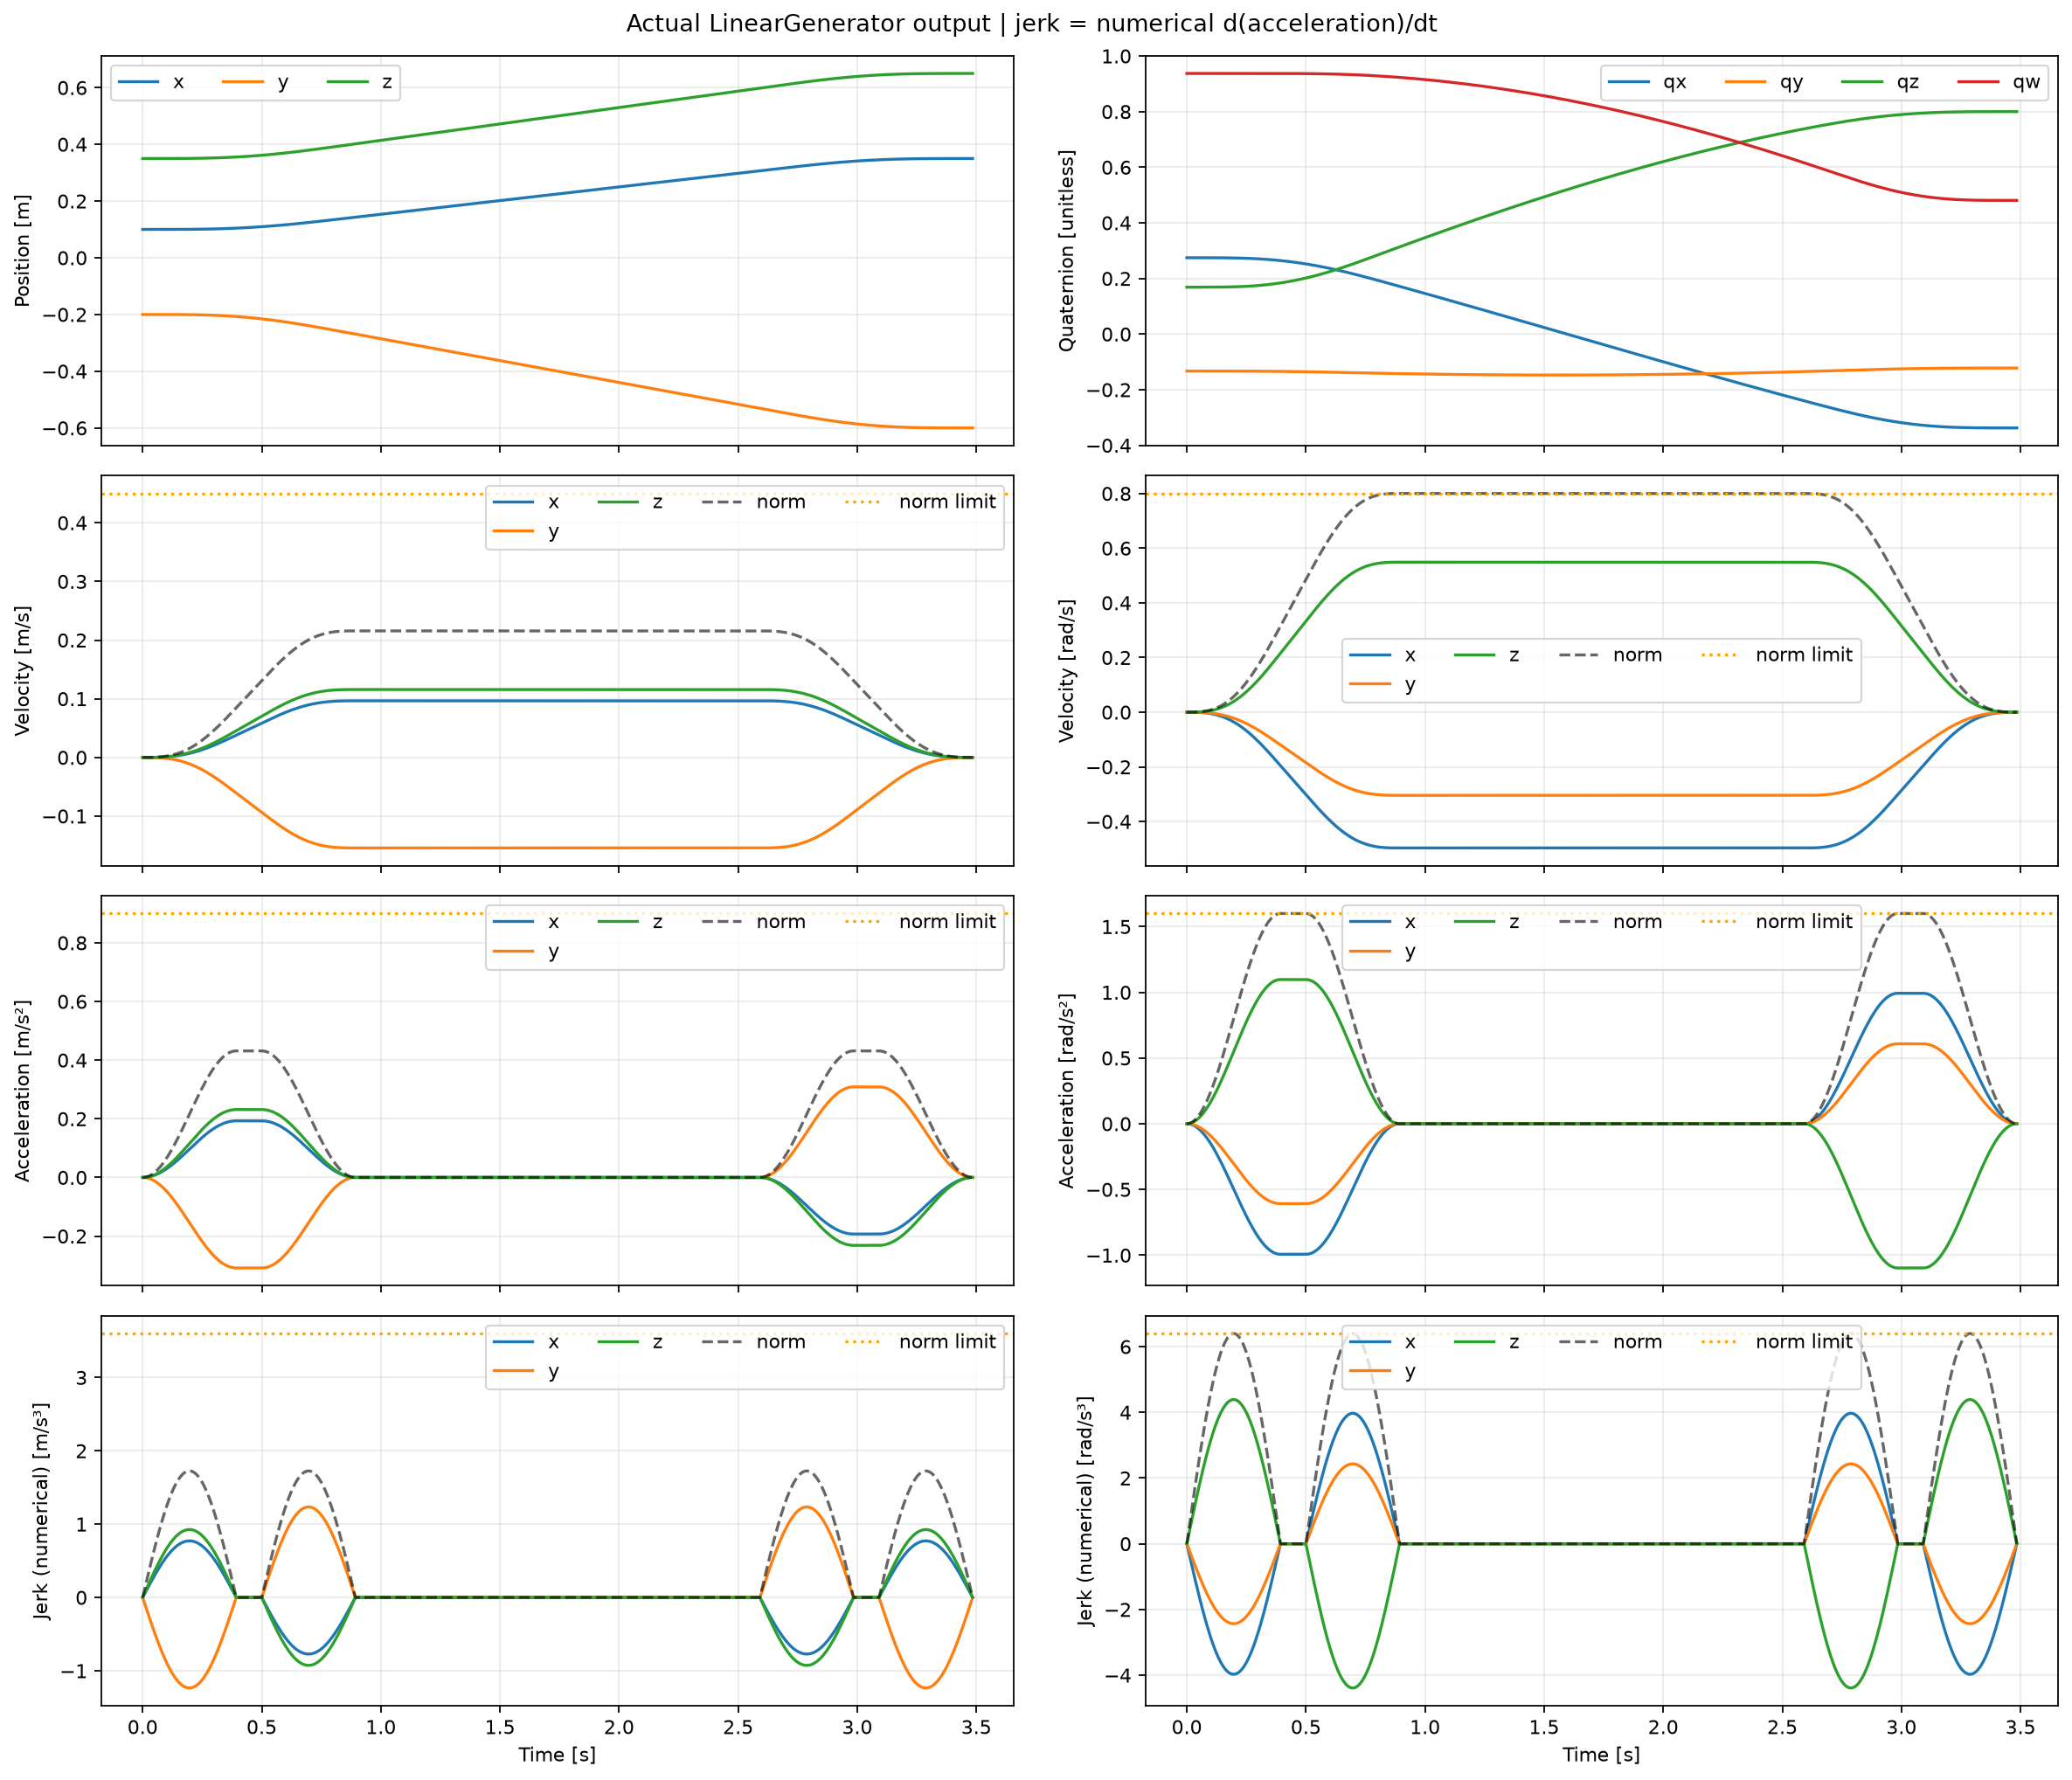
직선은 약 3.48초, 원호는 약 4.03초의 목표 궤적을 생성했다. 같은 시작·도착 위치와 자세에 운동 제한을 적용하고, 원호에는 경유점을 추가했다. 두 예제 모두 정지 상태에서 출발해 정지 상태로 도착한다.
TOPP 단계에서 7구간 시간 프로파일을 계획하고, 위치·자세 경로와 결합했다. 아래는 C++ 모션 생성기에서 출력한 시간별 위치·자세·속도·가속도·저크다.
직선 모션
원호 모션
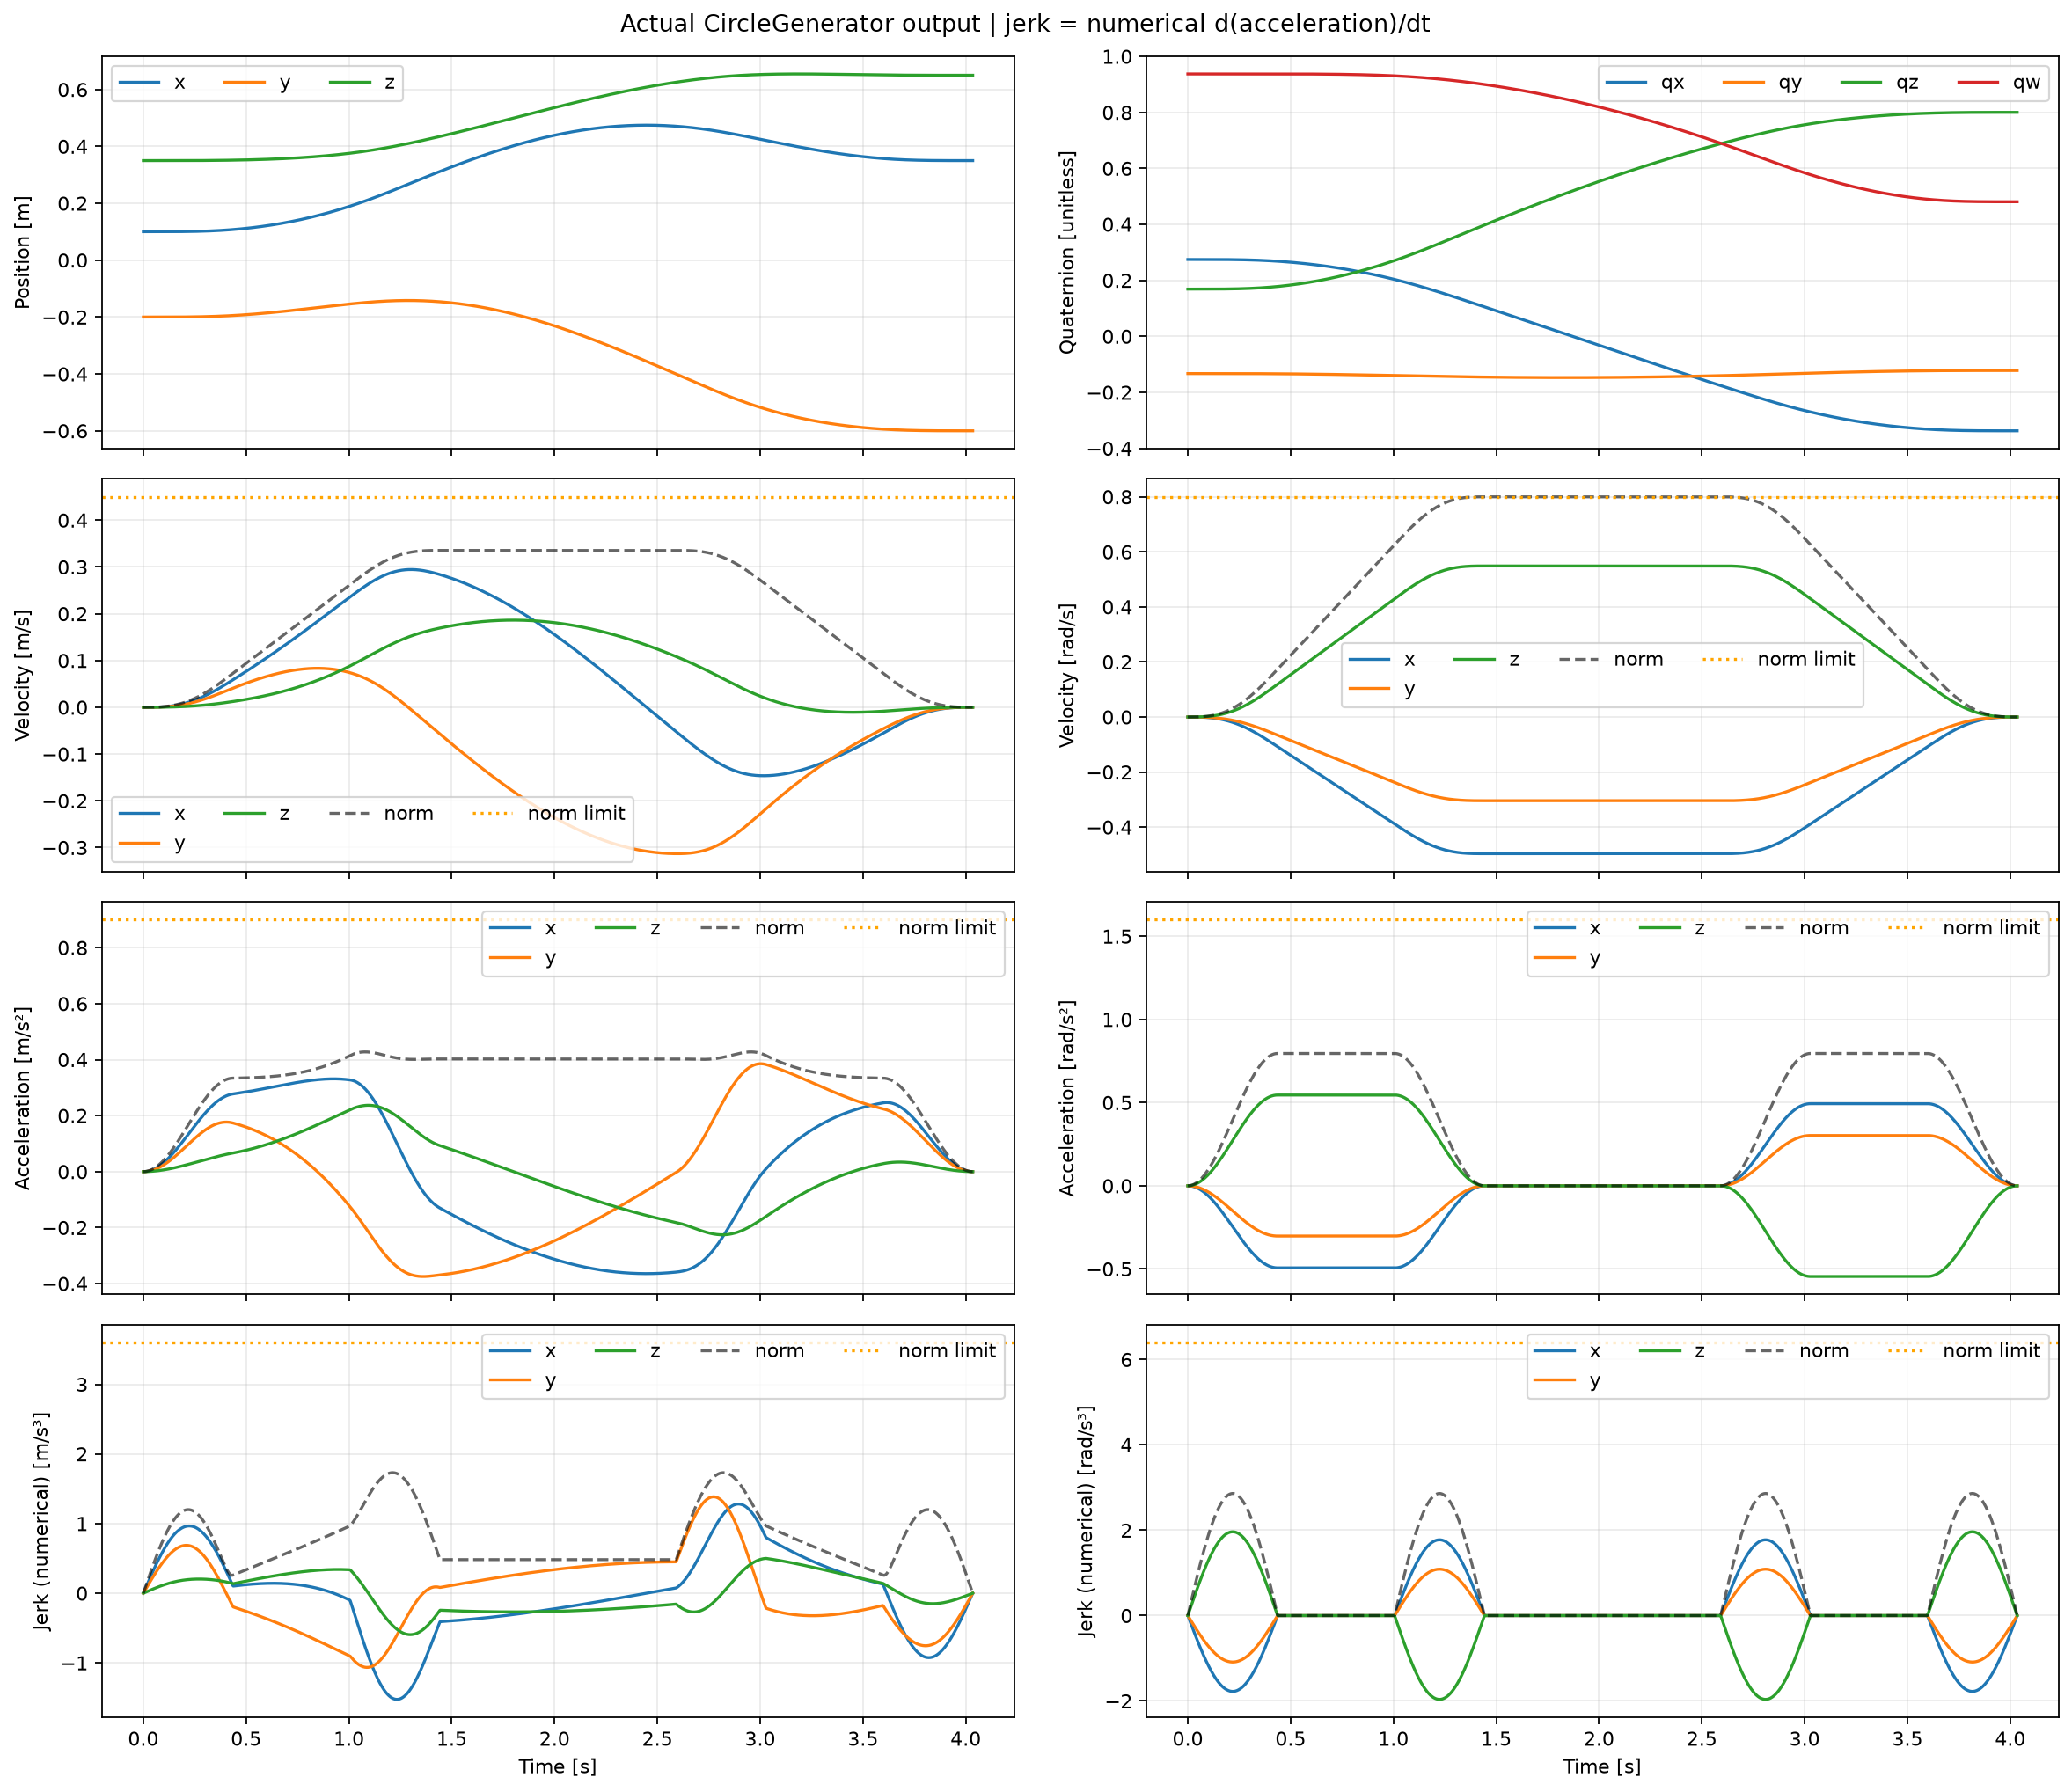
왼쪽 열은 병진, 오른쪽 열은 회전이다. 위에서부터 위치·자세, 속도, 가속도, 저크를 표시했다. 속도·가속도·저크 그래프의 검은 점선은 벡터의 크기(norm), 주황 점선은 설정한 크기 제한이다.
| 운동 제한 | 병진 | 회전 |
|---|---|---|
| 속도 | 0.45 m/s | 0.80 rad/s |
| 가속도 | 0.90 m/s² | 1.60 rad/s² |
| 저크 | 3.60 m/s³ | 6.40 rad/s³ |
저크는 출력 가속도를 수치 미분한 표본값이다. 이 그래프는 생성한 목표 궤적을 보여주며, 실물 추종 오차는 별도로 측정해야 한다. 원호 예제는 운동 제한을 만족하도록 보수적으로 시간 계획을 적용했다.